机器人本体操作:
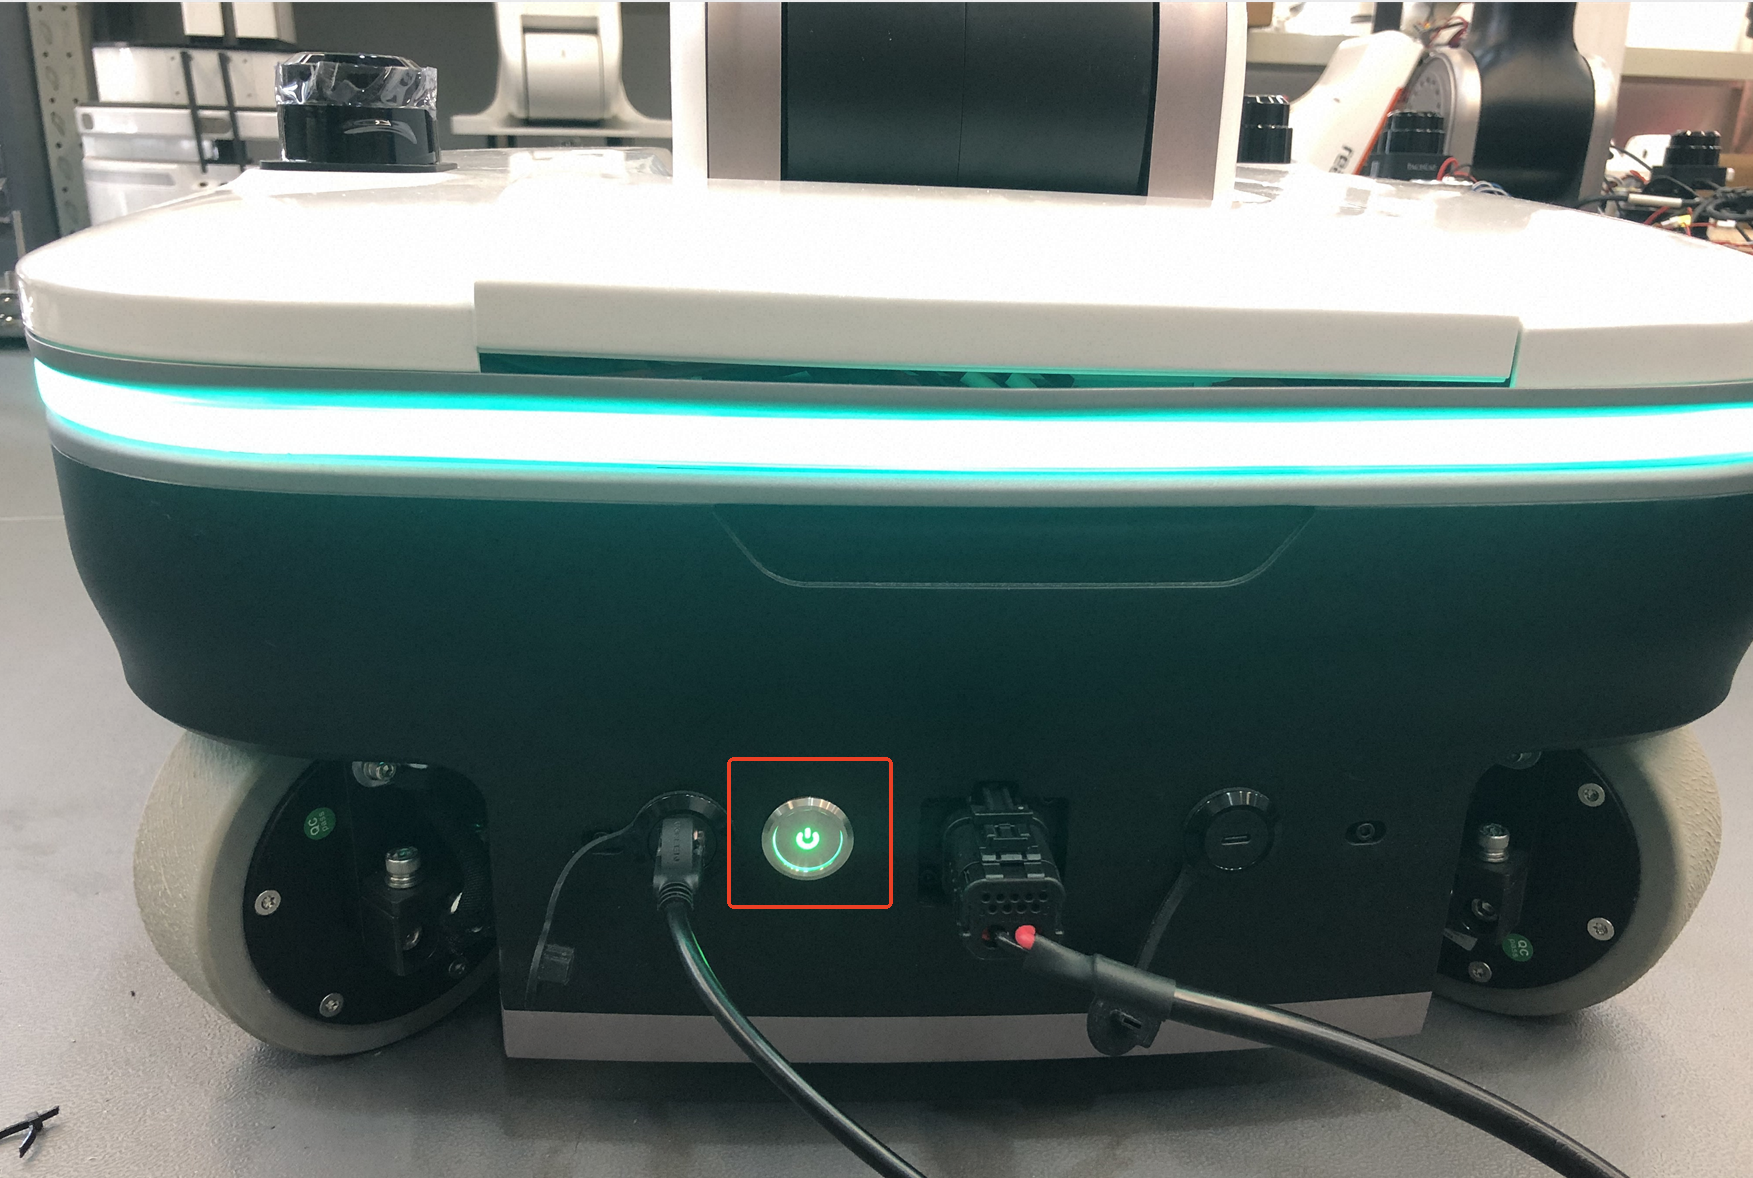
底盘对外接口 开关机
机器人的电池开关,按下后为开机,弹起后关机。
急停
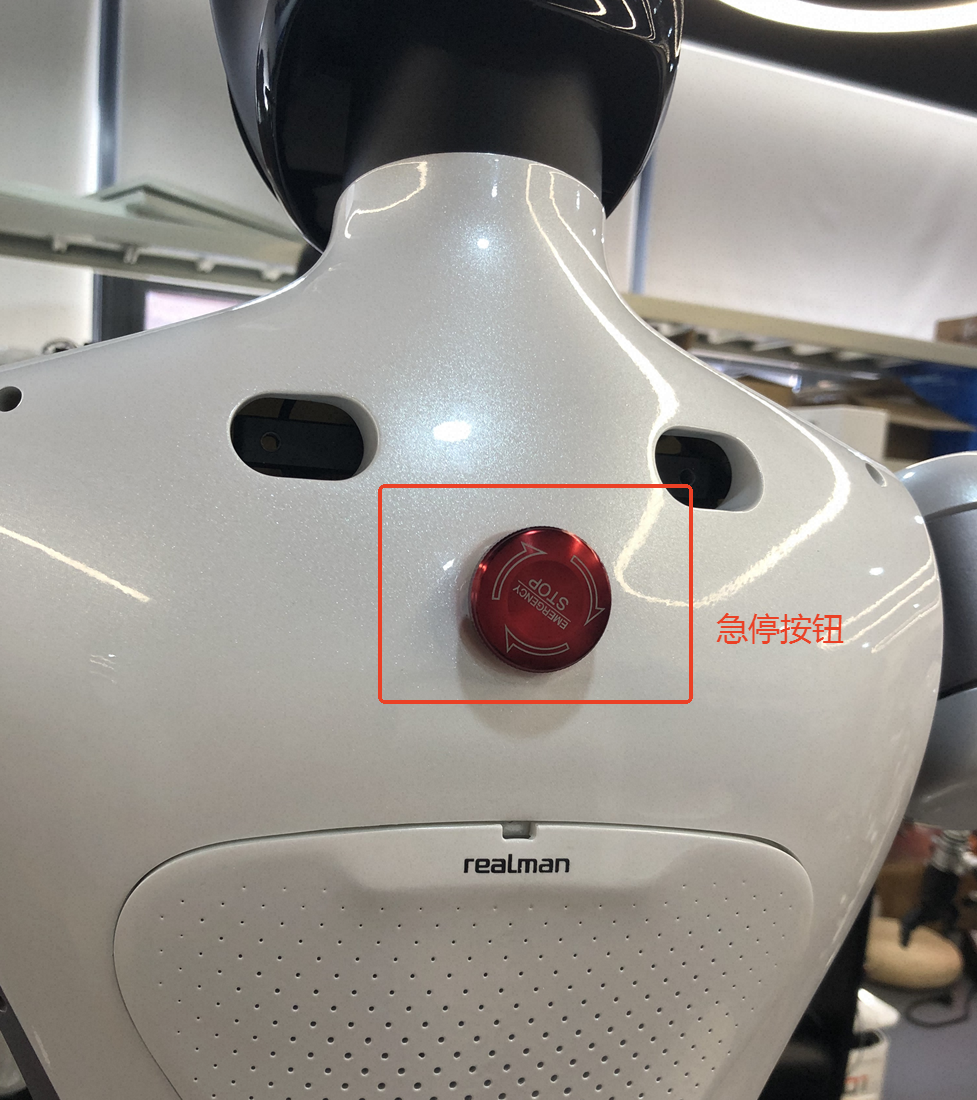
急停:在控制机器人实际动作的过程中,遇紧急情况需快速停止机器人时,可快速按下【急停】按钮,切断 48V 电源,机器人的腰部、机械臂等部位下电。
恢复上电:确认危险解除后,沿【急停】按钮标识的箭头方向旋转,恢复机器人上电。
如下图:
充电
S2 机器人有左右两块电池,充电时请按照图中红框所示方式插接充电。
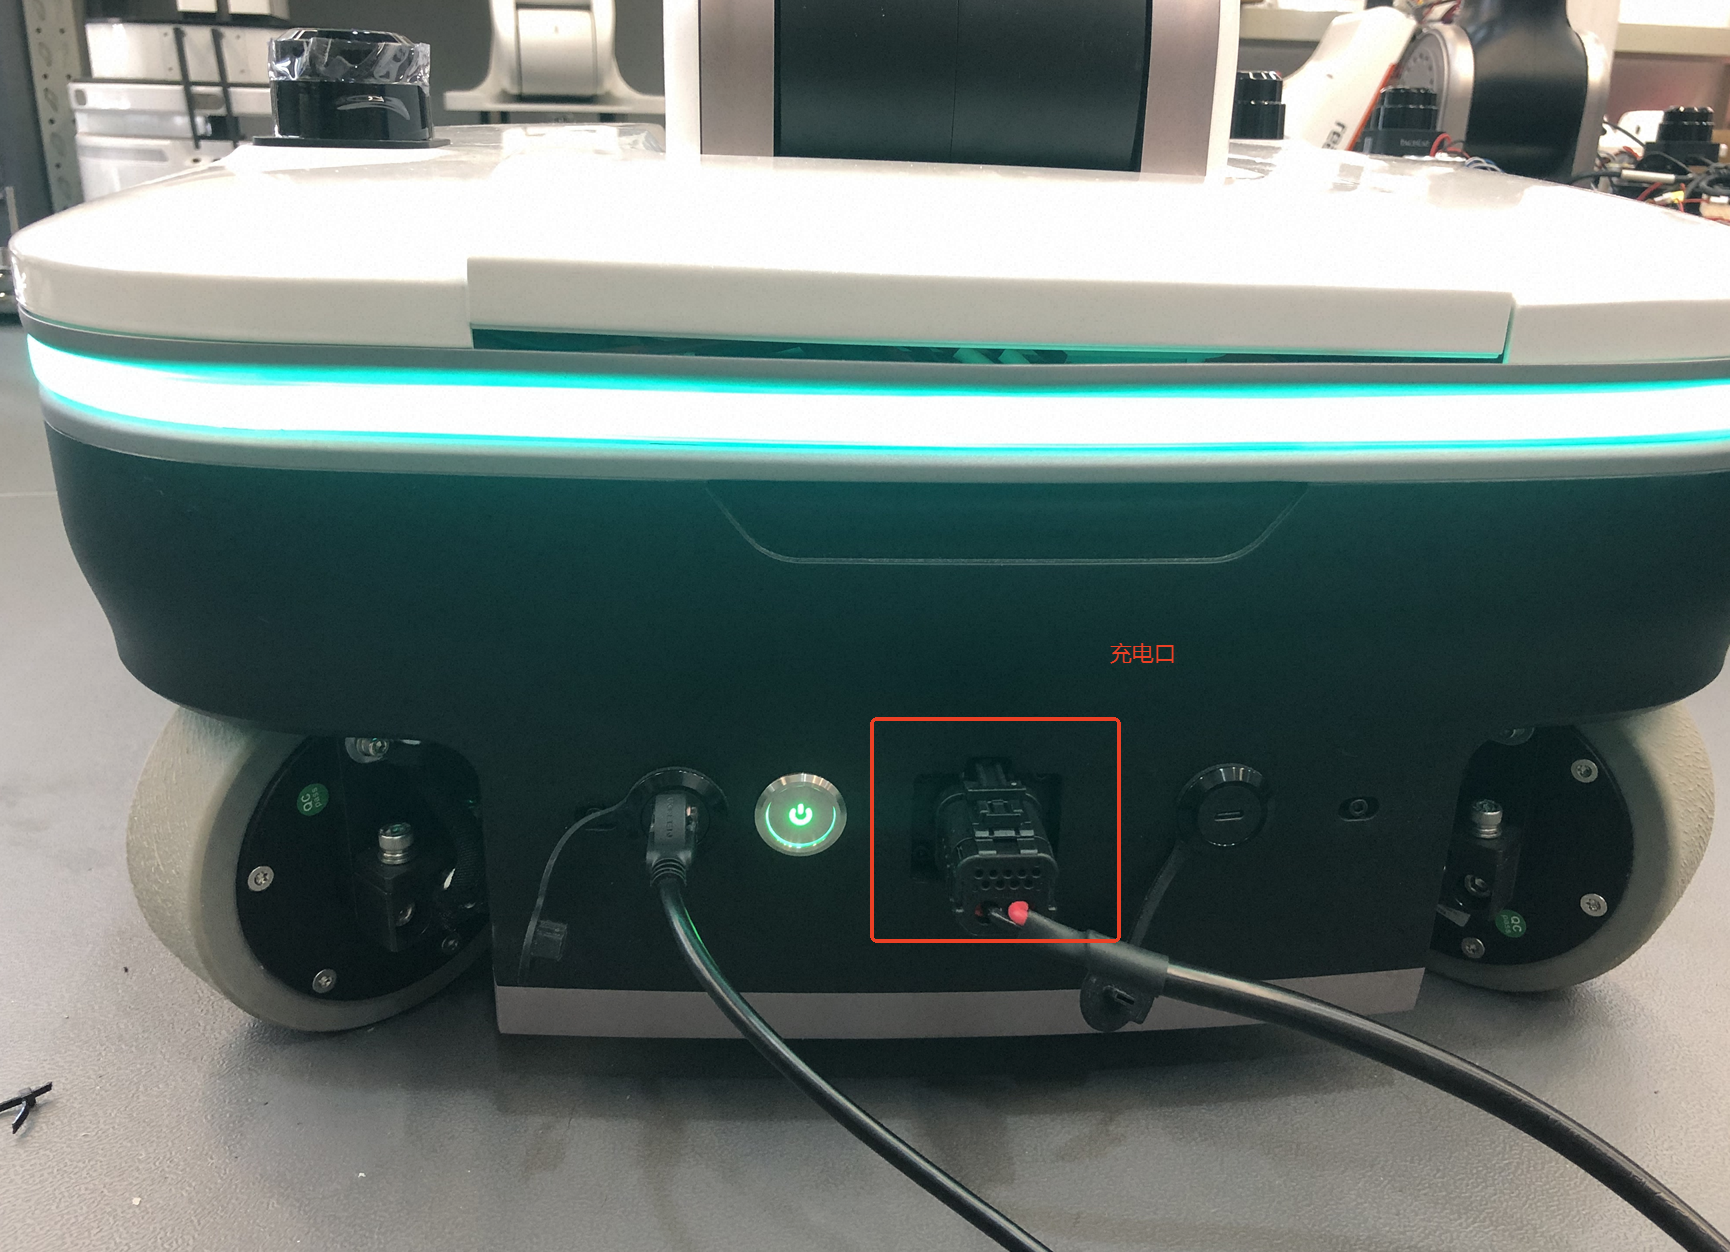
充电操作步骤:
1)核对机器人充电口与充电器插头方位,接口带有防呆结构,按照图示要求插接;
2)将电池端插头插入机器人的电池插口,并锁住;
3)再插入市电电源(即充电器的交流侧);
4)充电时,需按下图中绿色电源键并使其保持按下状态,此时电池处于充电状态。
注意
若插入电源时,电源键处于未按下状态,电池不会充电。
其他接口
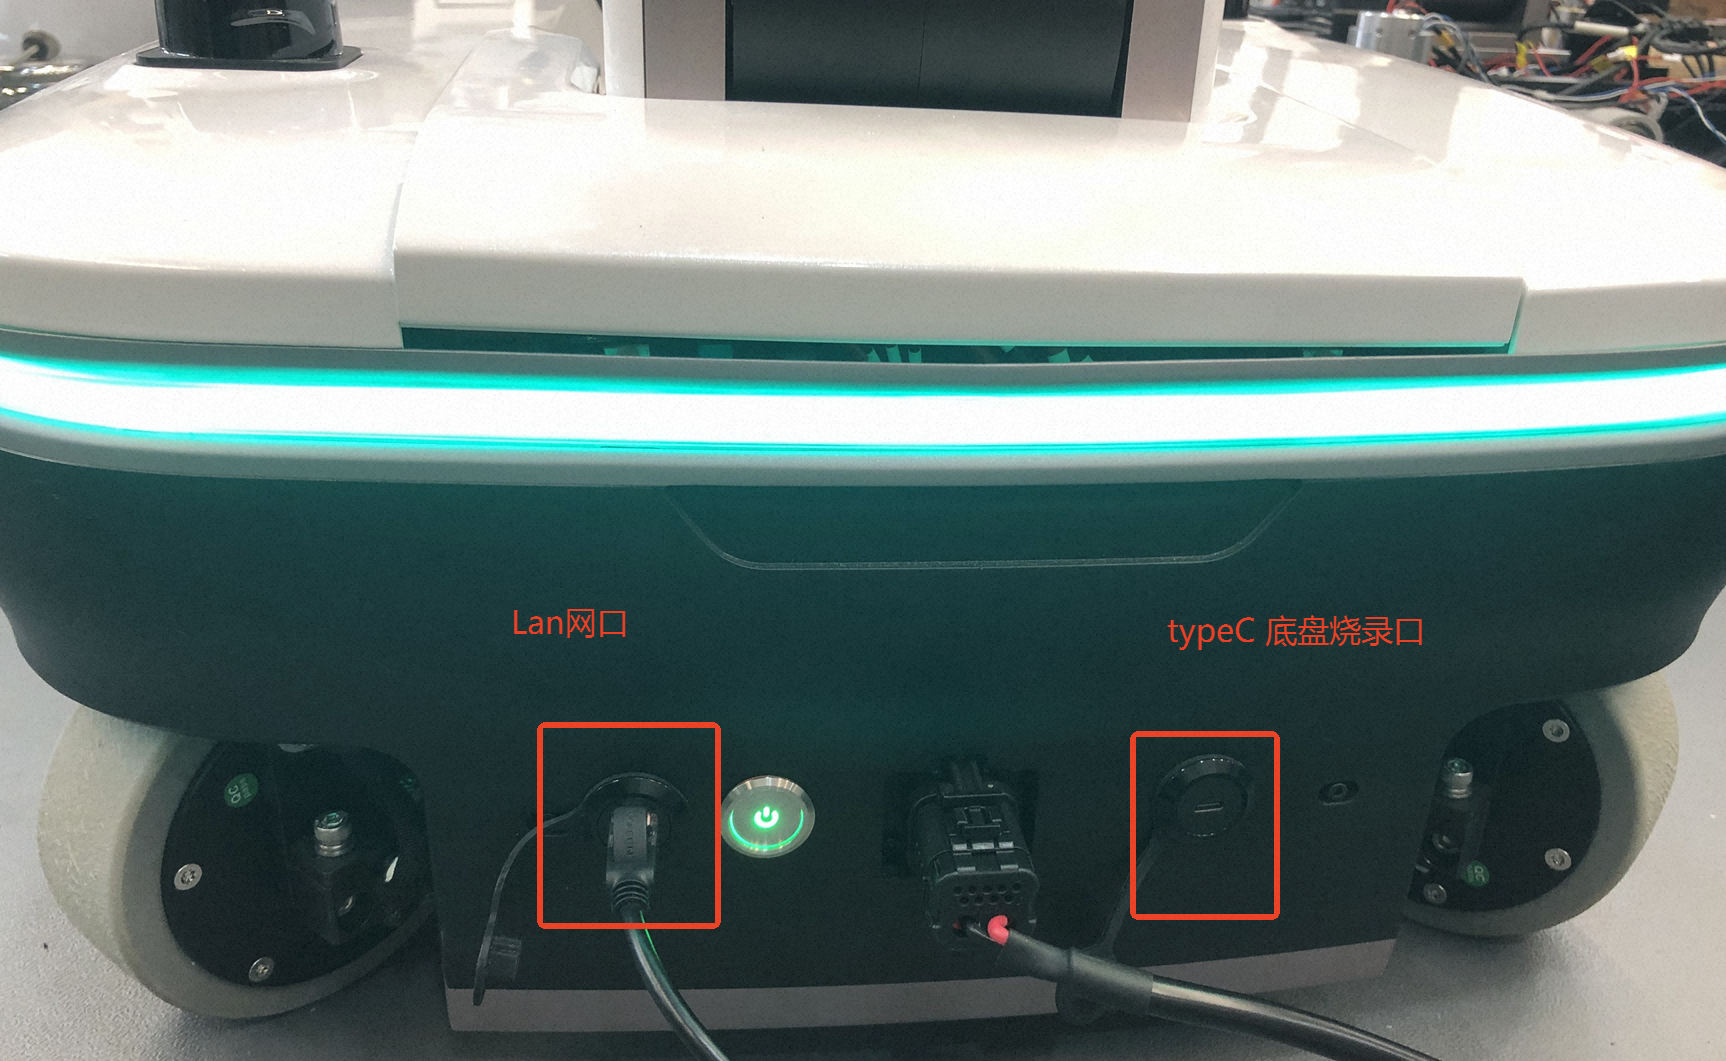
LAN 网口:本地电脑可用网线连接并访问机器人 主控制器或机器人手臂示教器;或在 RX71 同构臂、Aloha 舵机臂本地遥操时连接机器人。
底盘 TypeC 口:用于底盘烧录或底盘日志查看。