机器人本体操作:
网络连接 本地电脑配置
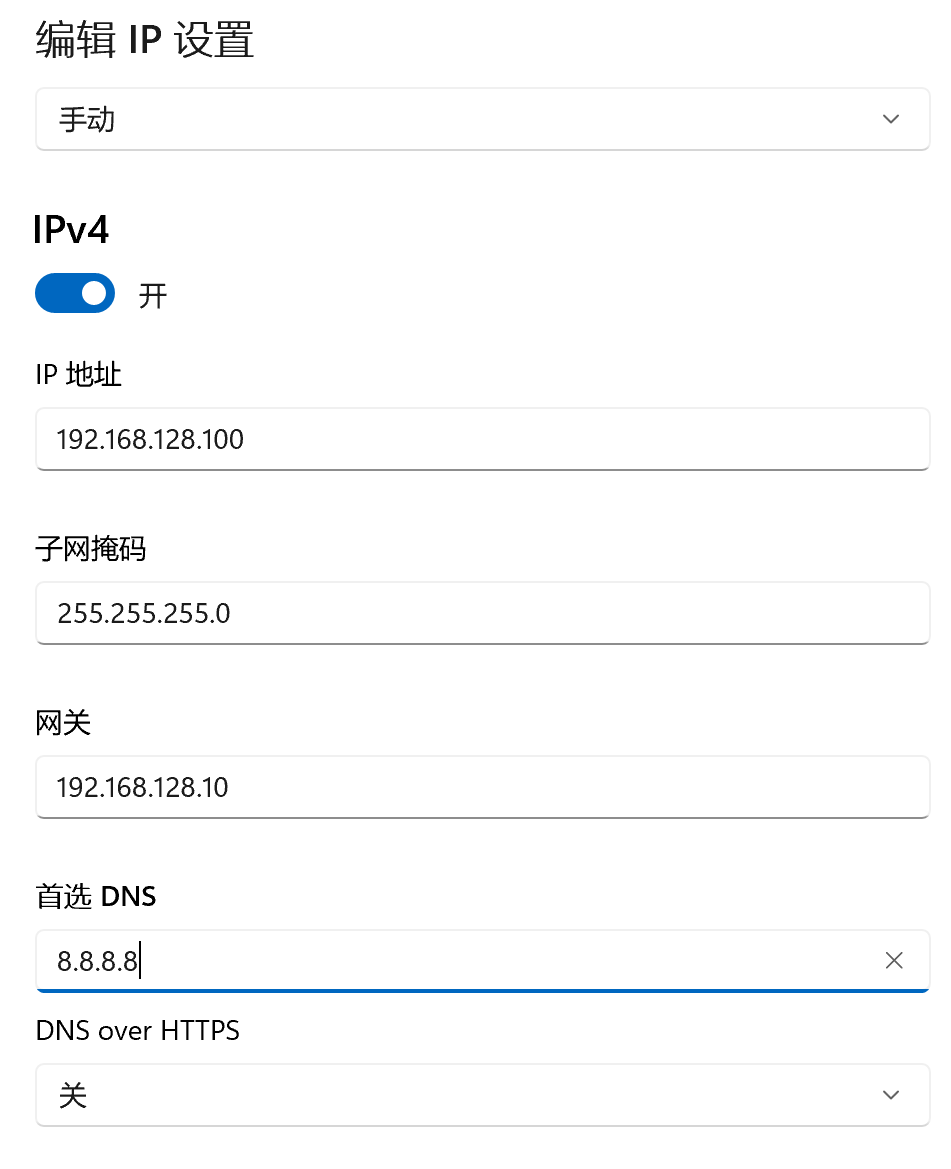
修改本地网段及规则
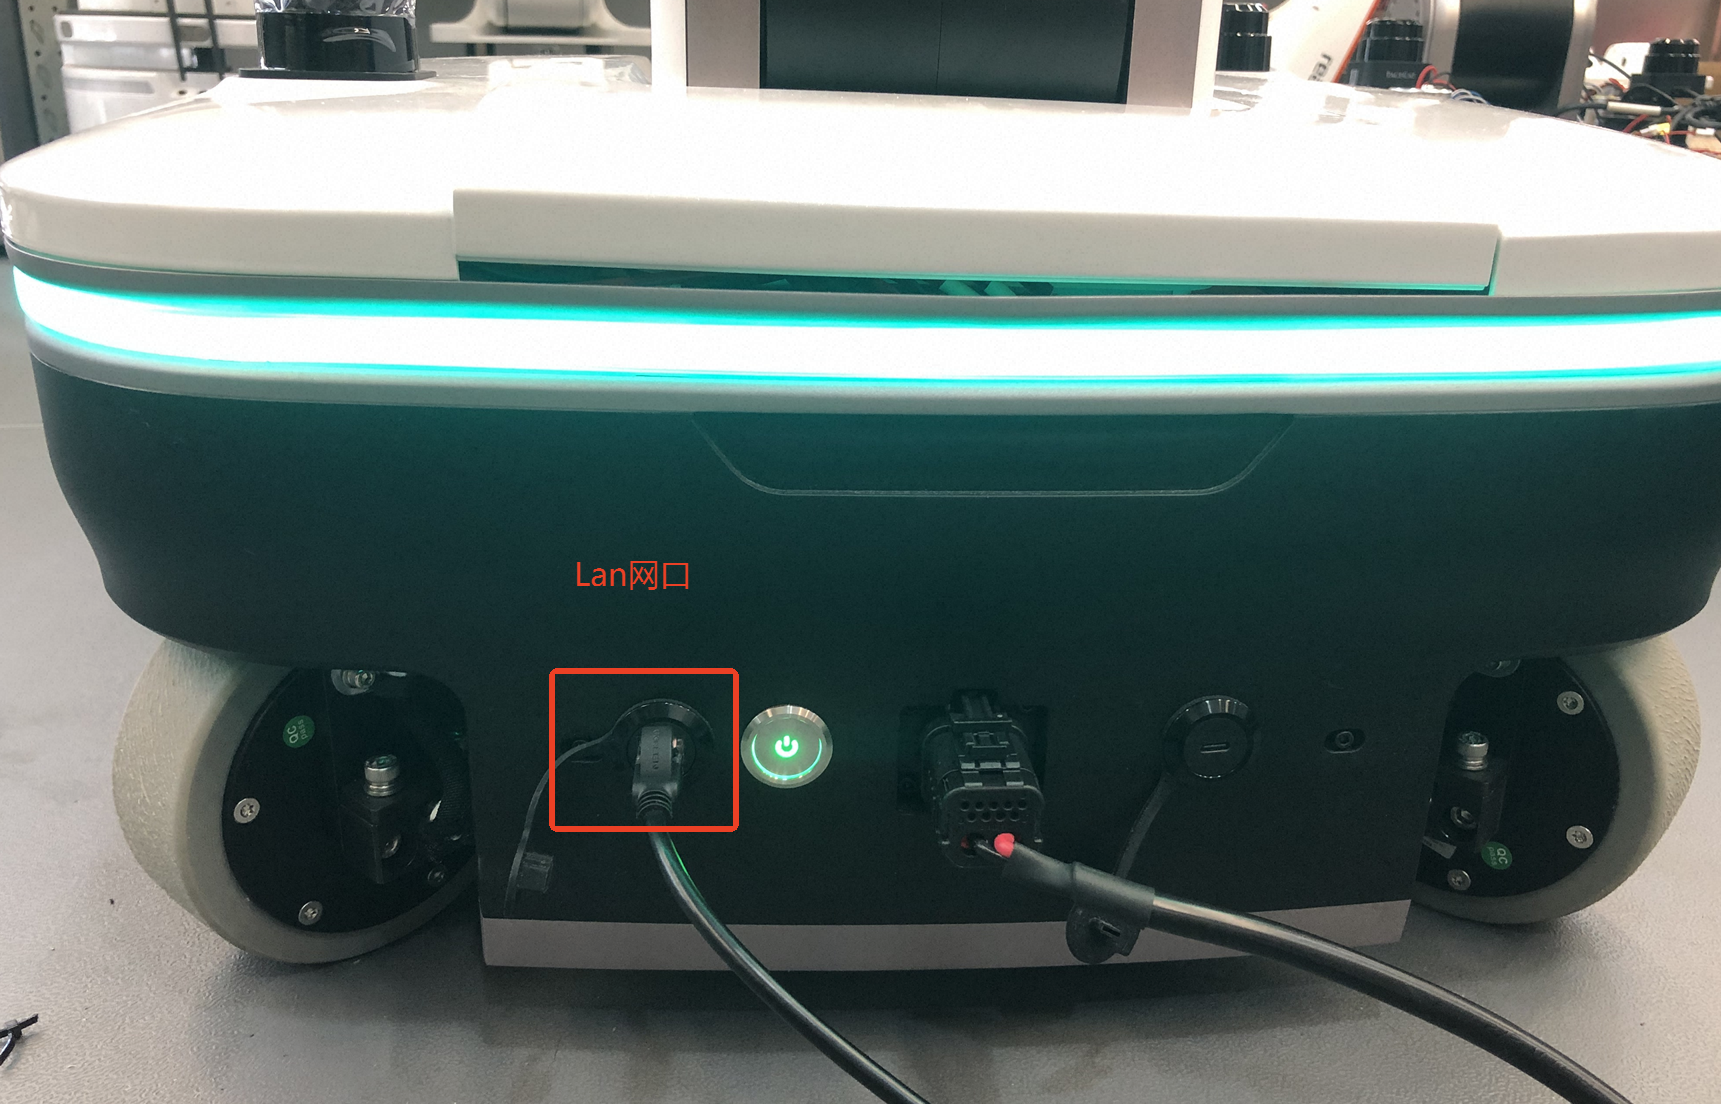
用网线连接本地电脑与底盘 LAN 口;
设置本地电脑网段为“192.168.128.*”,示例如下;
本地电脑设置网络规则
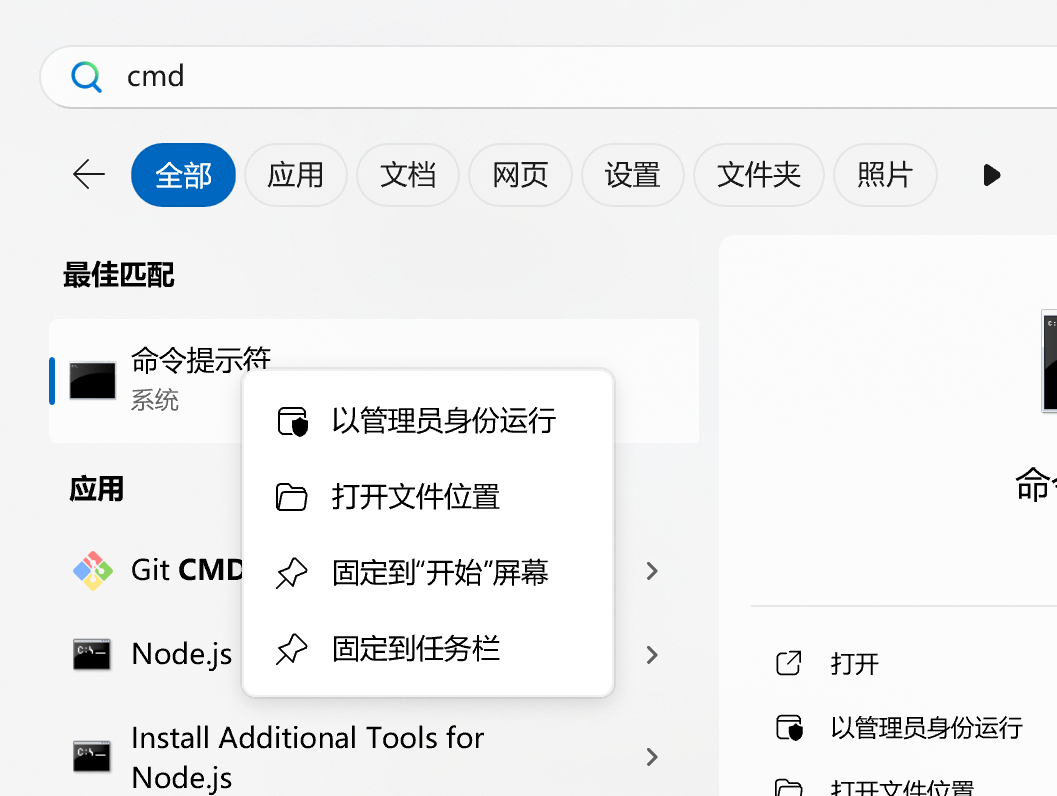
在 Windows 搜索 cmd,右键“以管理员身份运行”,打开终端命令窗口,如下图。
执行以下命令:
shell# 本地多个网卡的时候需要在管理员权限的终端执行 route add 192.168.127.0 mask 255.255.255.0 192.168.128.10执行效果如下图:

终端连接机器人
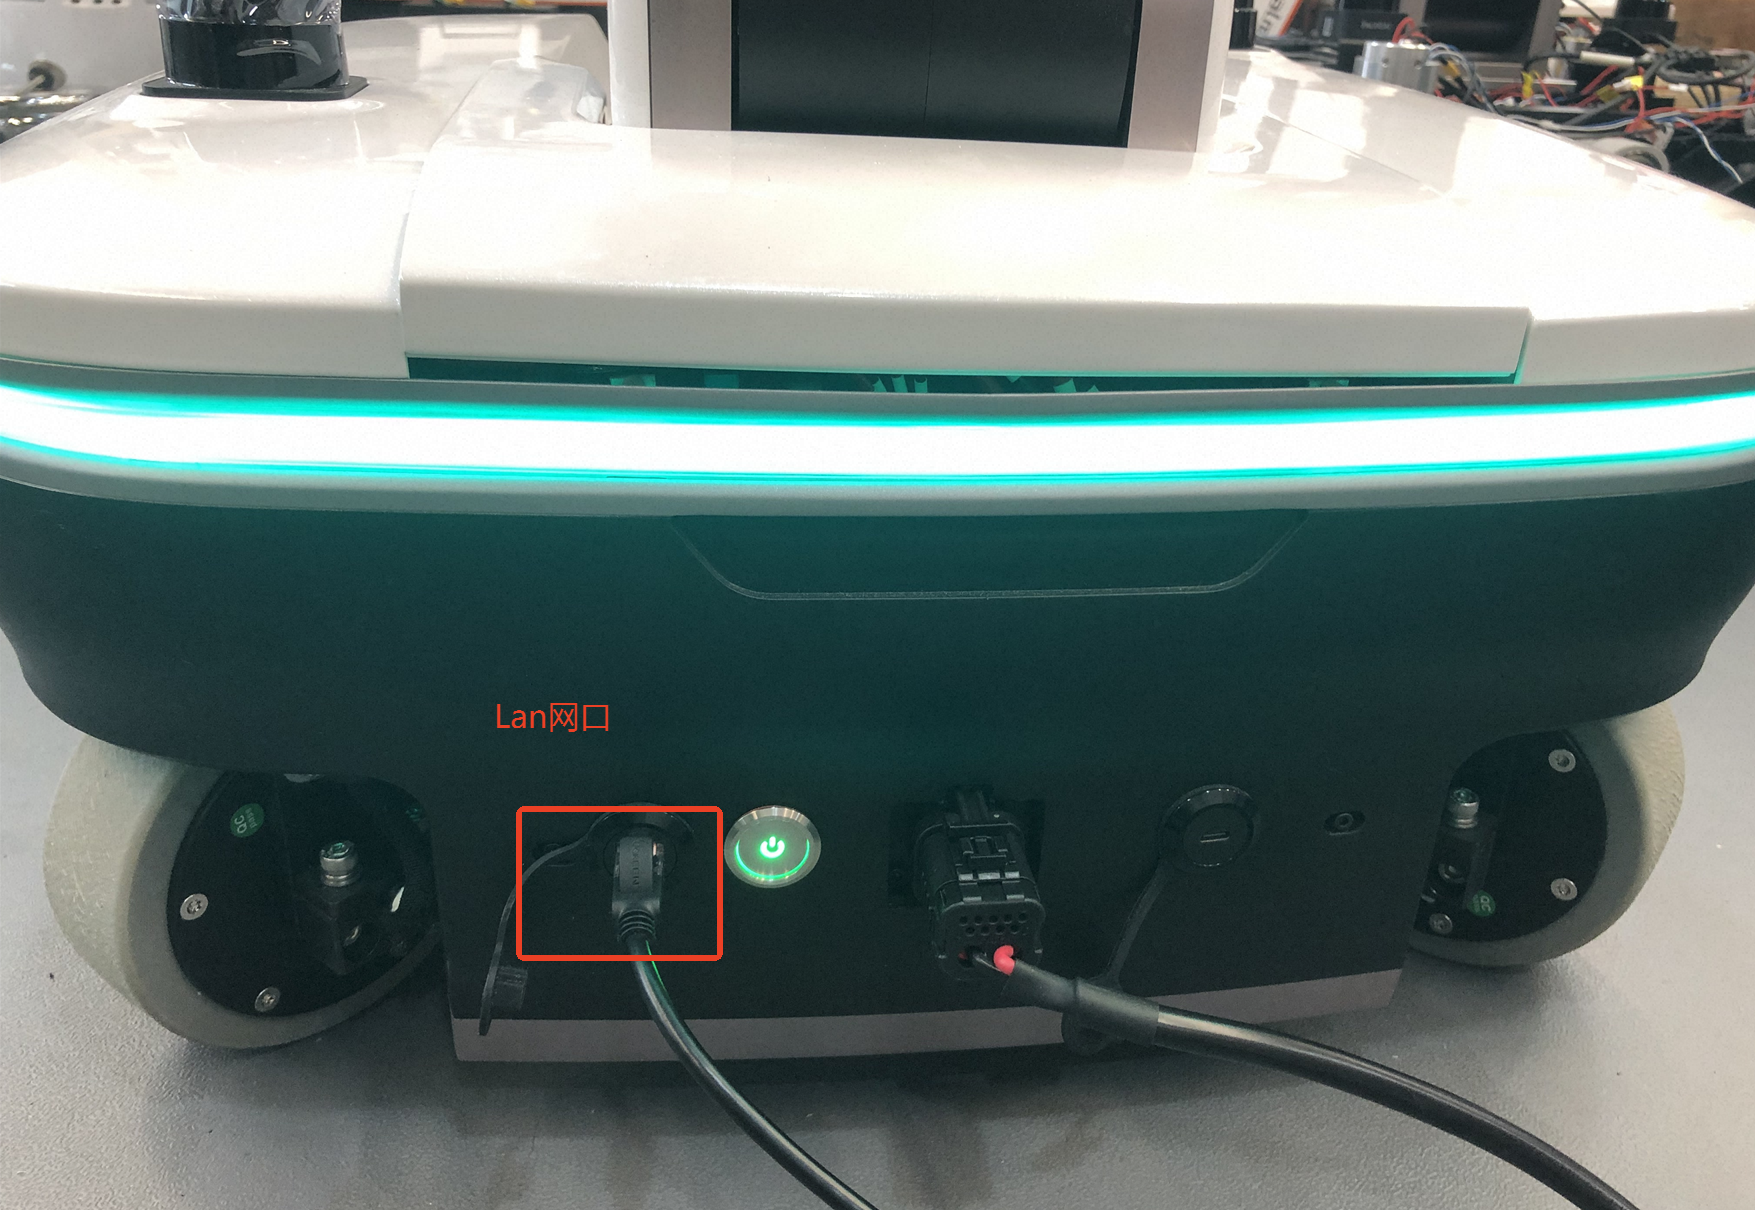
用网线连接本地电脑与机器人的底盘 LAN 网口
本地电脑终端 SSH 访问 192.168.128.10,用户、密码均为 realman
ssh realman@192.168.128.10连接外网
机器人可以通过无线 Wi-Fi、或有线连接 WAN 网口两种方式接入外网,以下分别介绍两种联网方式。
Wi-Fi 联网
确定本地电脑终端 SSH 已连通 192.168.128.10,连通方式见终端连接机器人;
获取客户或活动现场的 Wi-Fi 名称和密码;
通过命令连接 Wi-Fi;
1)确认 Wi-Fi 状态
shell# 检查 Wi-Fi 状态,查看 Wi-Fi 类型的设备,返回 enabled 表示已开启,disabled 表示关闭。 nmcli radio wifi # 若上述命令返回 disabled,则执行下面命令,若返回 enabled 则不执行 nmcli radio wifi on2)在 SSH 终端中执行以下命令连接 Wi-Fi(若 Wi-Fi 名称或密码变更,替换命令中的对应值后重新执行即可):
shell# 连接 Wi-Fi 的命令格式 echo realman | sudo -S nmcli device wifi connect "wifi名" password "wifi密码" ifname wlP1p1s0 # 示例(将realman 处替换为客户现场实际的 Wi-Fi 名称和密码): echo realman | sudo -S nmcli device wifi connect "realman" password "realman" ifname wlP1p1s0
有线联网
若现场网络信号较差,可以用网线一端连接现场网络地插,另一端连接机器人腰部的 WAN 口(网口),使机器人通过有线联网,获得稳定的网络环境。
确定本地电脑终端 SSH 已连通 192.168.128.10,连通方式见终端连接机器人;
关闭 Wi-Fi
shell# 关闭wifi nmcli radio wifi off确认网卡连接状态:
shell# 查看网口设备状态 nmcli device status
正常情况下应看到:
有线网卡(eth0/enp*):状态为已连接(connected)
无线网卡(wlP1p1s0):状态为已断开(disconnected)或已禁用(unavailable)
确认是否连接公网
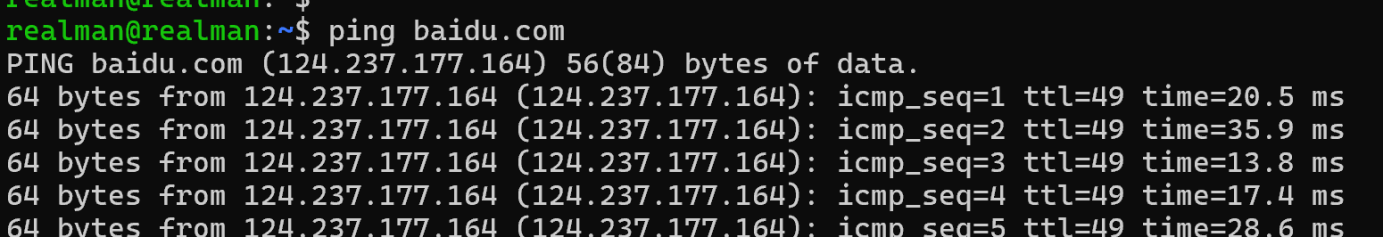
通过上述 Wi-Fi 或有线联网后,可在本地电脑终端输入以下命令,验证外网是否连通。
ping baidu.com若显示如下界面,说明外网已连通。
获取机器人对外 IP
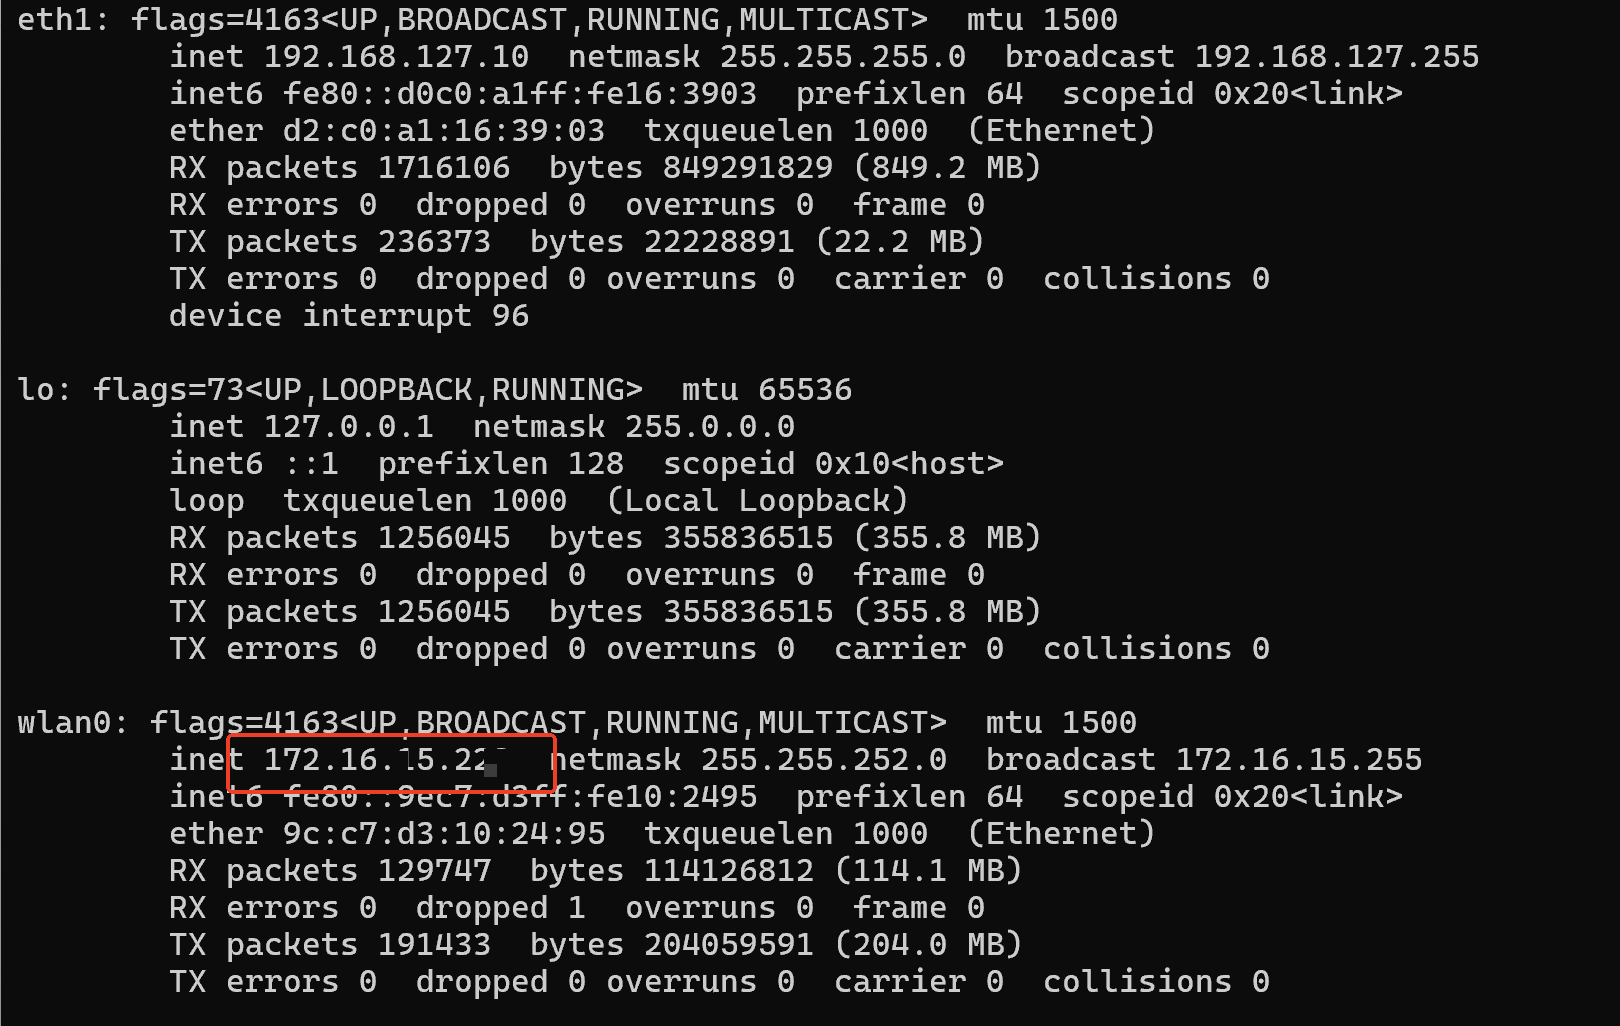
机器人连接 Wi-Fi 后,在连接机器人的 SSH 终端中输入以下命令:
shellifconfig获取 Wi-Fi 或有线网络自动分配的对外 IP。
获取对外 IP 后,在与机器人处于同一 Wi-Fi 网络的情况下,本地电脑无需网线即可通过 SSH 连接机器人,或访问机器人示教器。
连接局域网
情况 1:机器人需要执行本地遥操时,可将网线一端连接机器人本体底盘后 左侧的网口(LAN 口,如下图),另一端接入交换机,与遥操主臂组成局域网。
情况 2:用户或运维人员的本地电脑访问 机器人操作系统 时,可通过网线连接 LAN 口,或用网线接入情况 1 中的交换机。