六维力标定:
六维力标定操作 确保机器人手臂可伸展范围内无障碍物和人员后,分别在左、右手臂的示教器中执行以下操作。
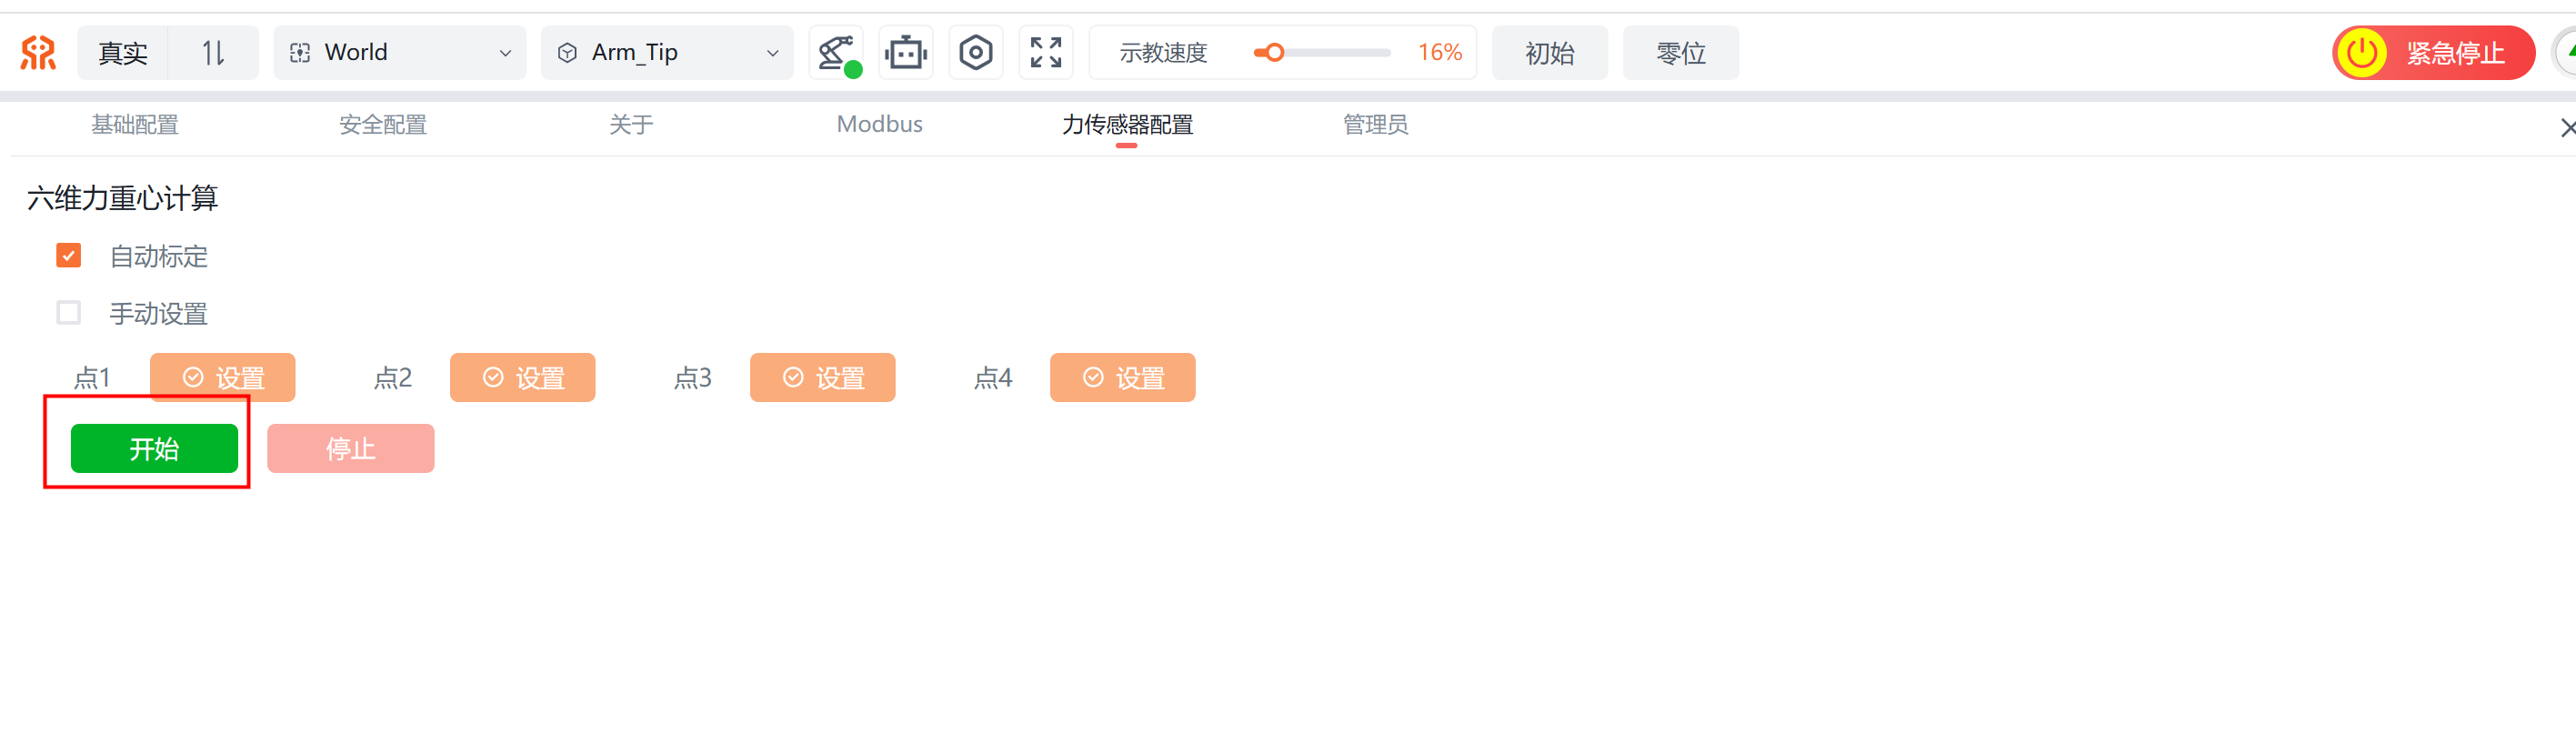
进入示教器【设置】-【力传感器配置】页面;
保持默认选中的 自动标定,点击 开始 按钮,开始标定;
待提示 标定成功 后,标定完成;
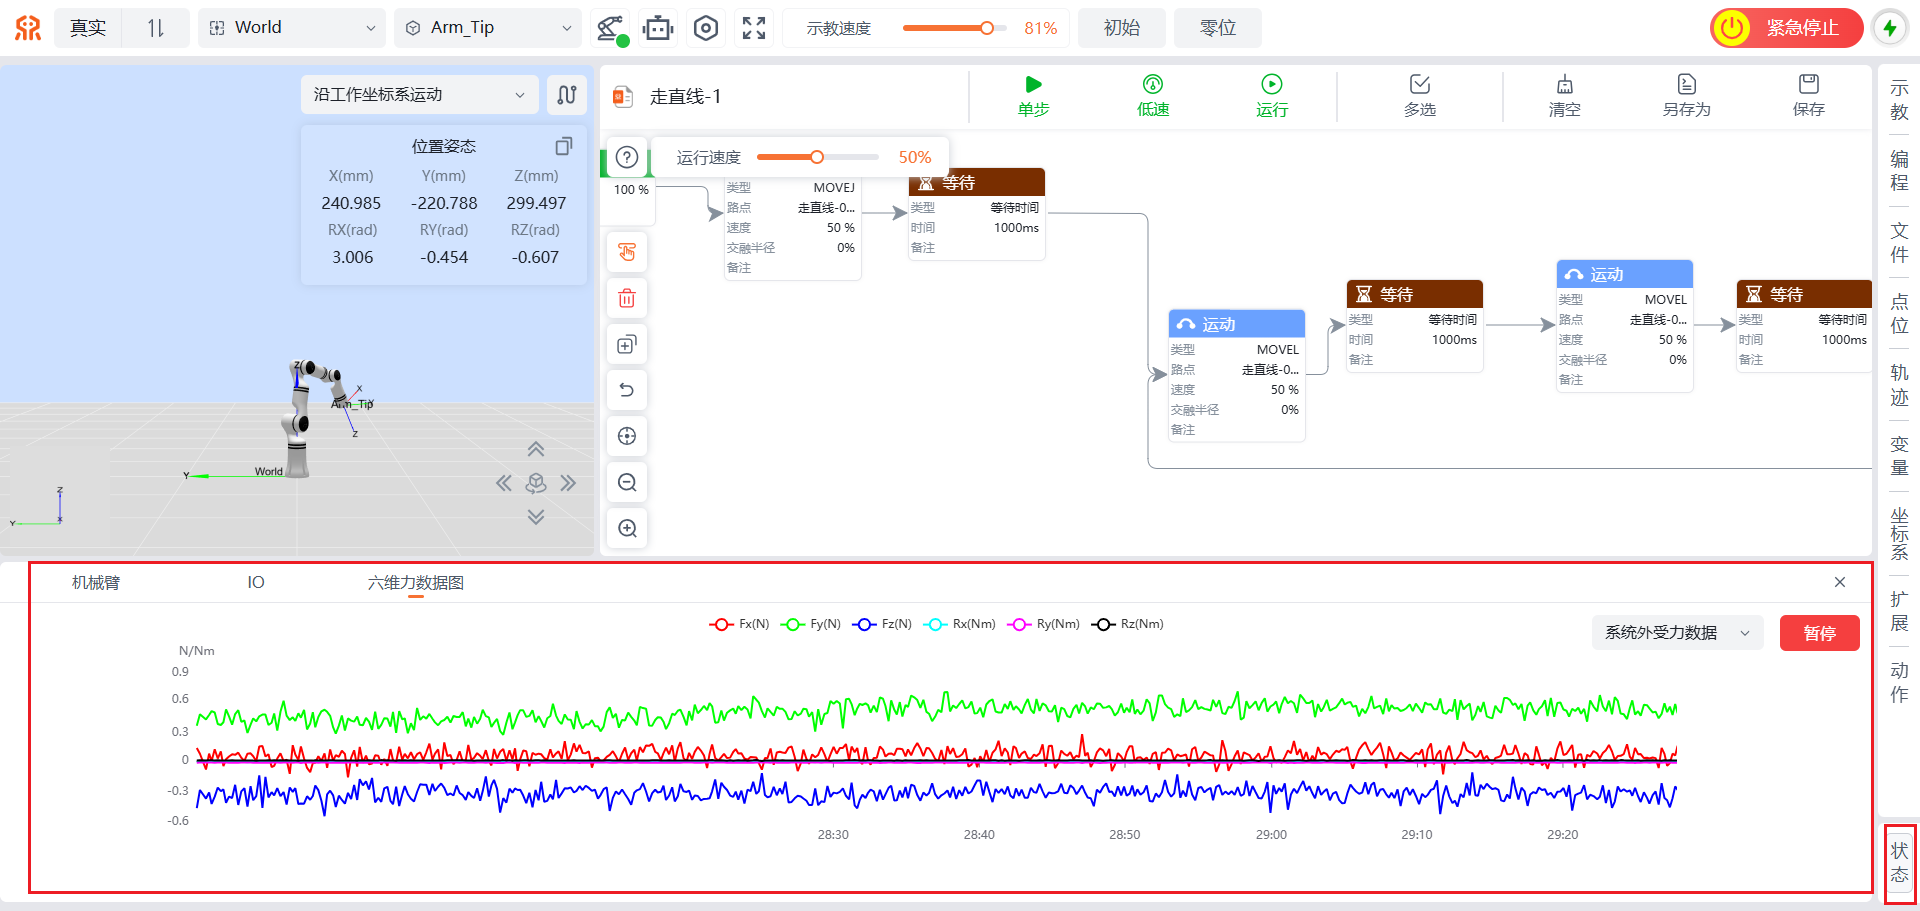
- 进入示教器首页,点击右下角【状态】,将状态区域页签切换为“六维力数据图”、右侧数据类型切换为“系统外受力数据”,传感器数据波动在 1N 以内即为正常。
六维力标定:
六维力标定操作 确保机器人手臂可伸展范围内无障碍物和人员后,分别在左、右手臂的示教器中执行以下操作。
进入示教器【设置】-【力传感器配置】页面;
保持默认选中的 自动标定,点击 开始 按钮,开始标定;
待提示 标定成功 后,标定完成;