机器人示教器:
系统设置 系统状态
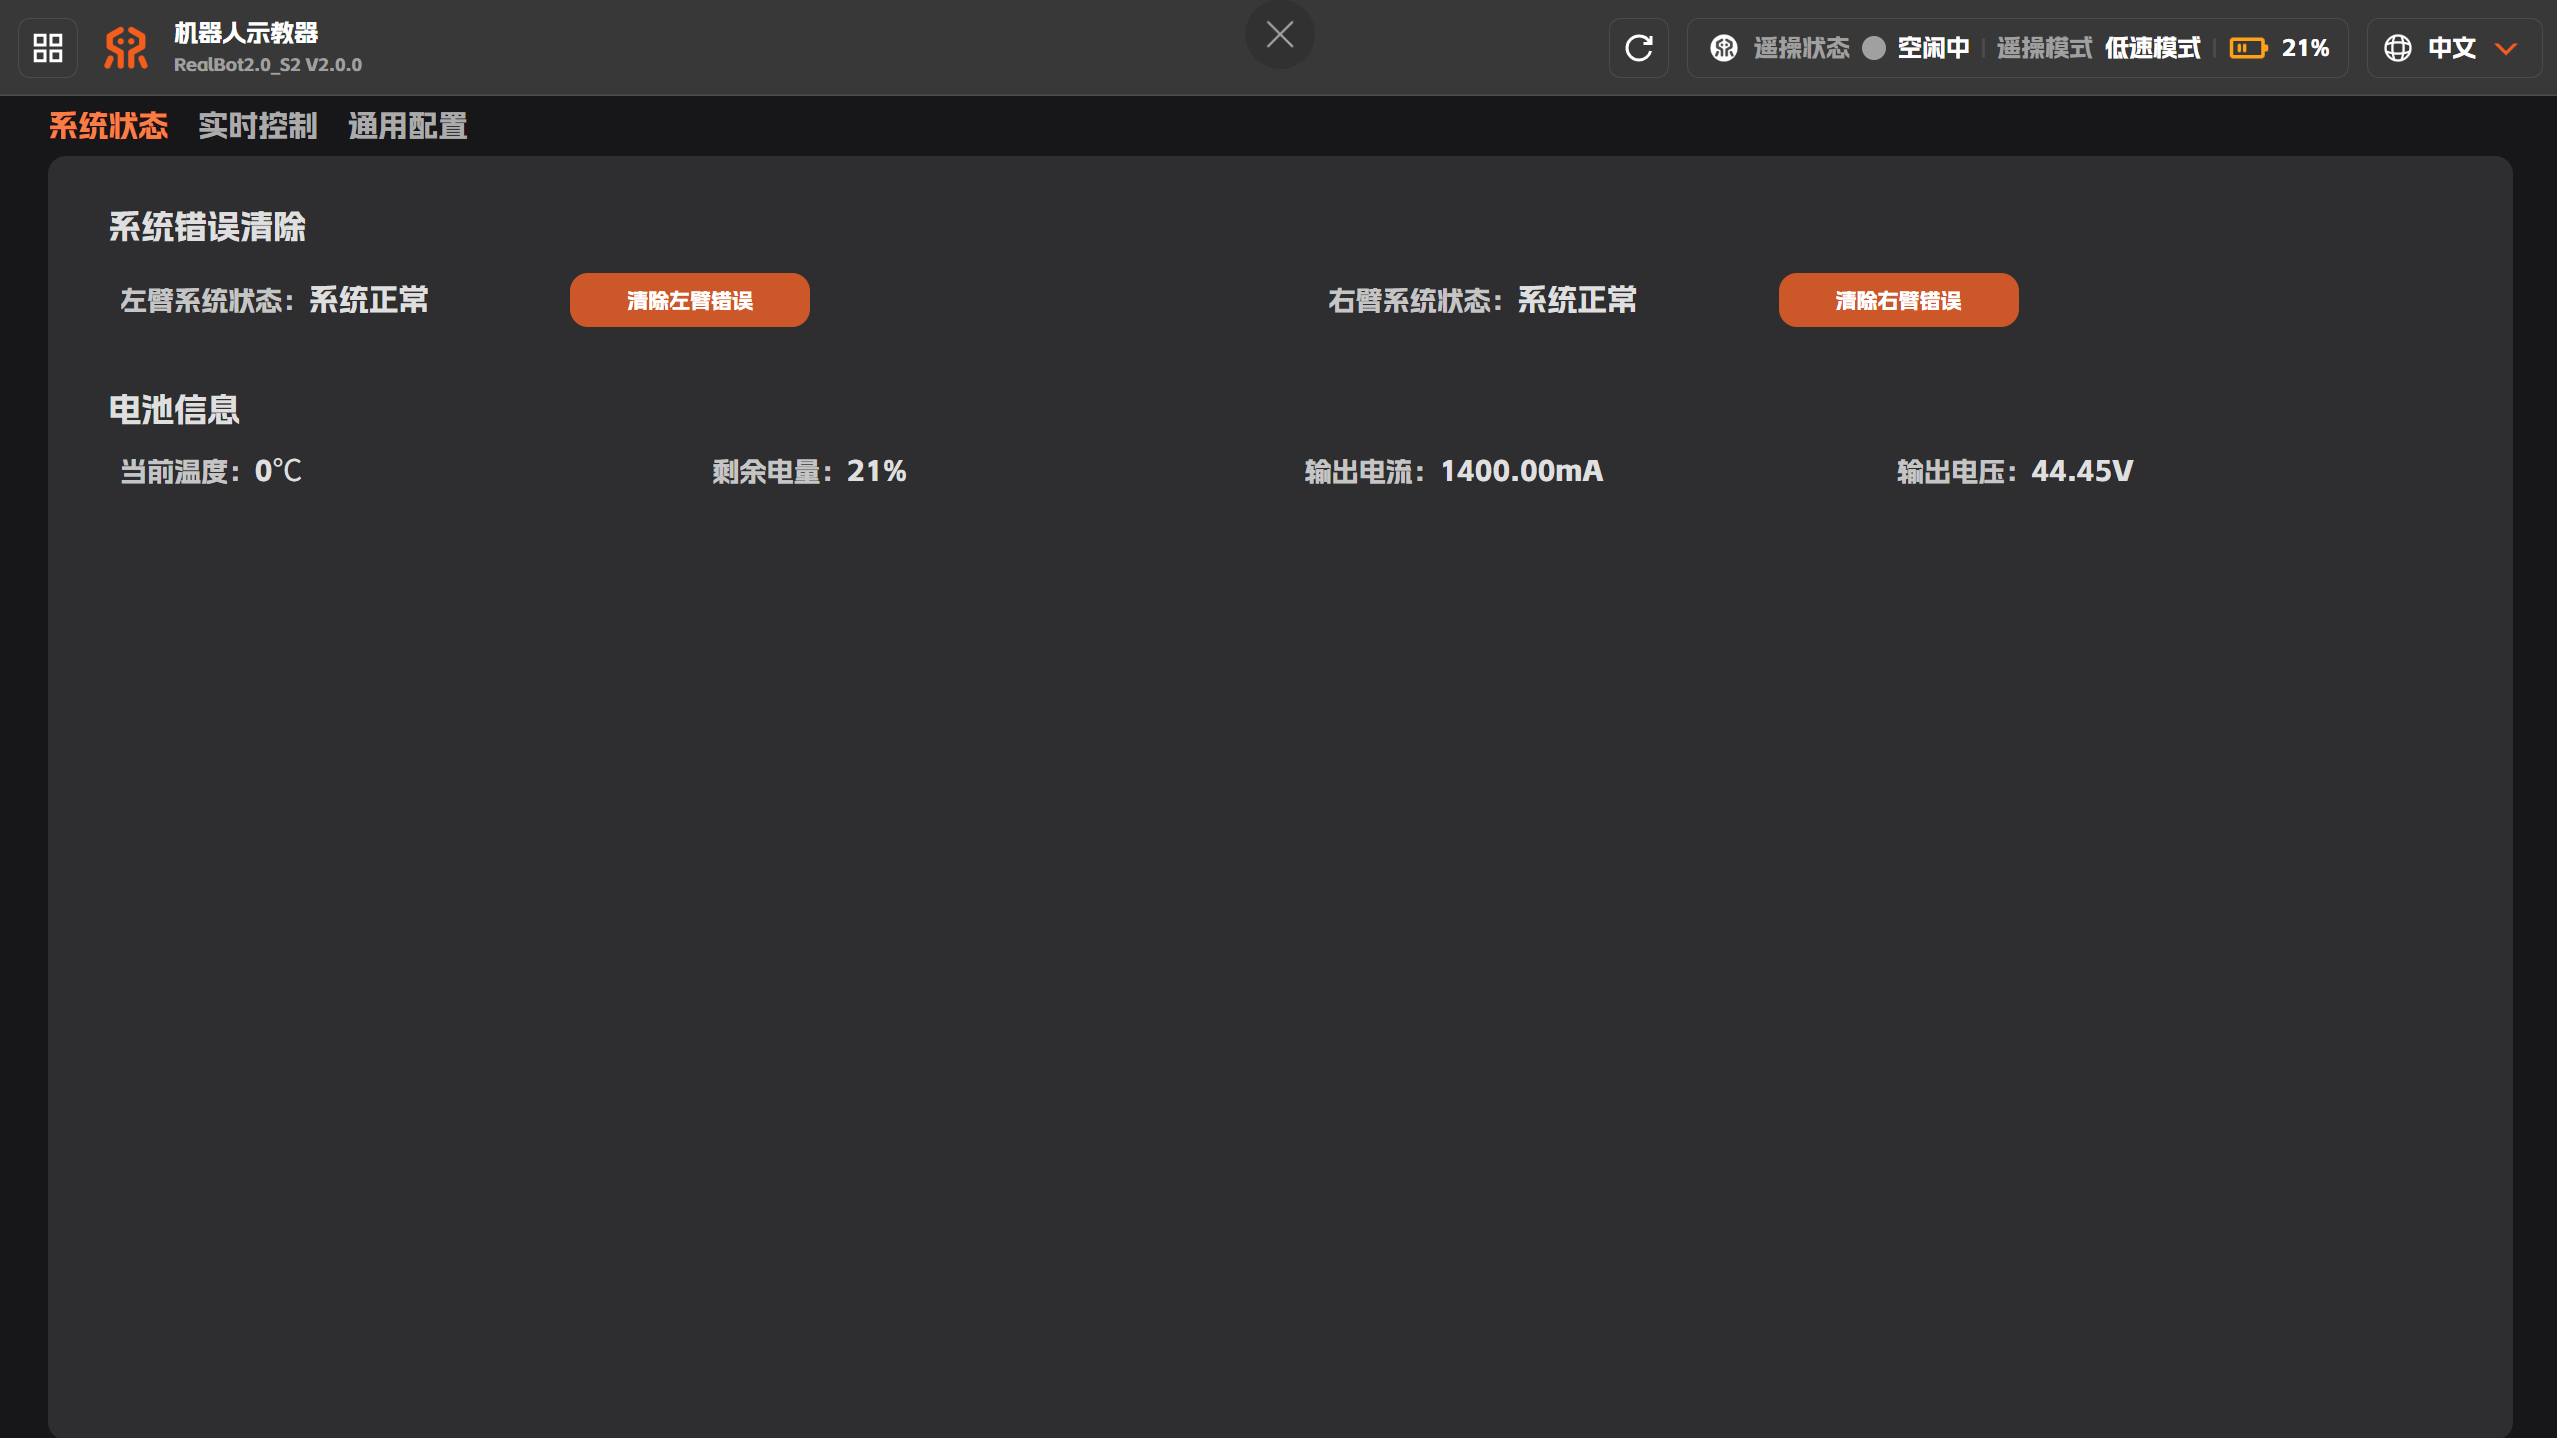
在【系统设置】-【系统状态】页面,展示系统的 左右臂、电池的状态值,也可在此页面 清除左右臂的系统状态错误。
实时控制
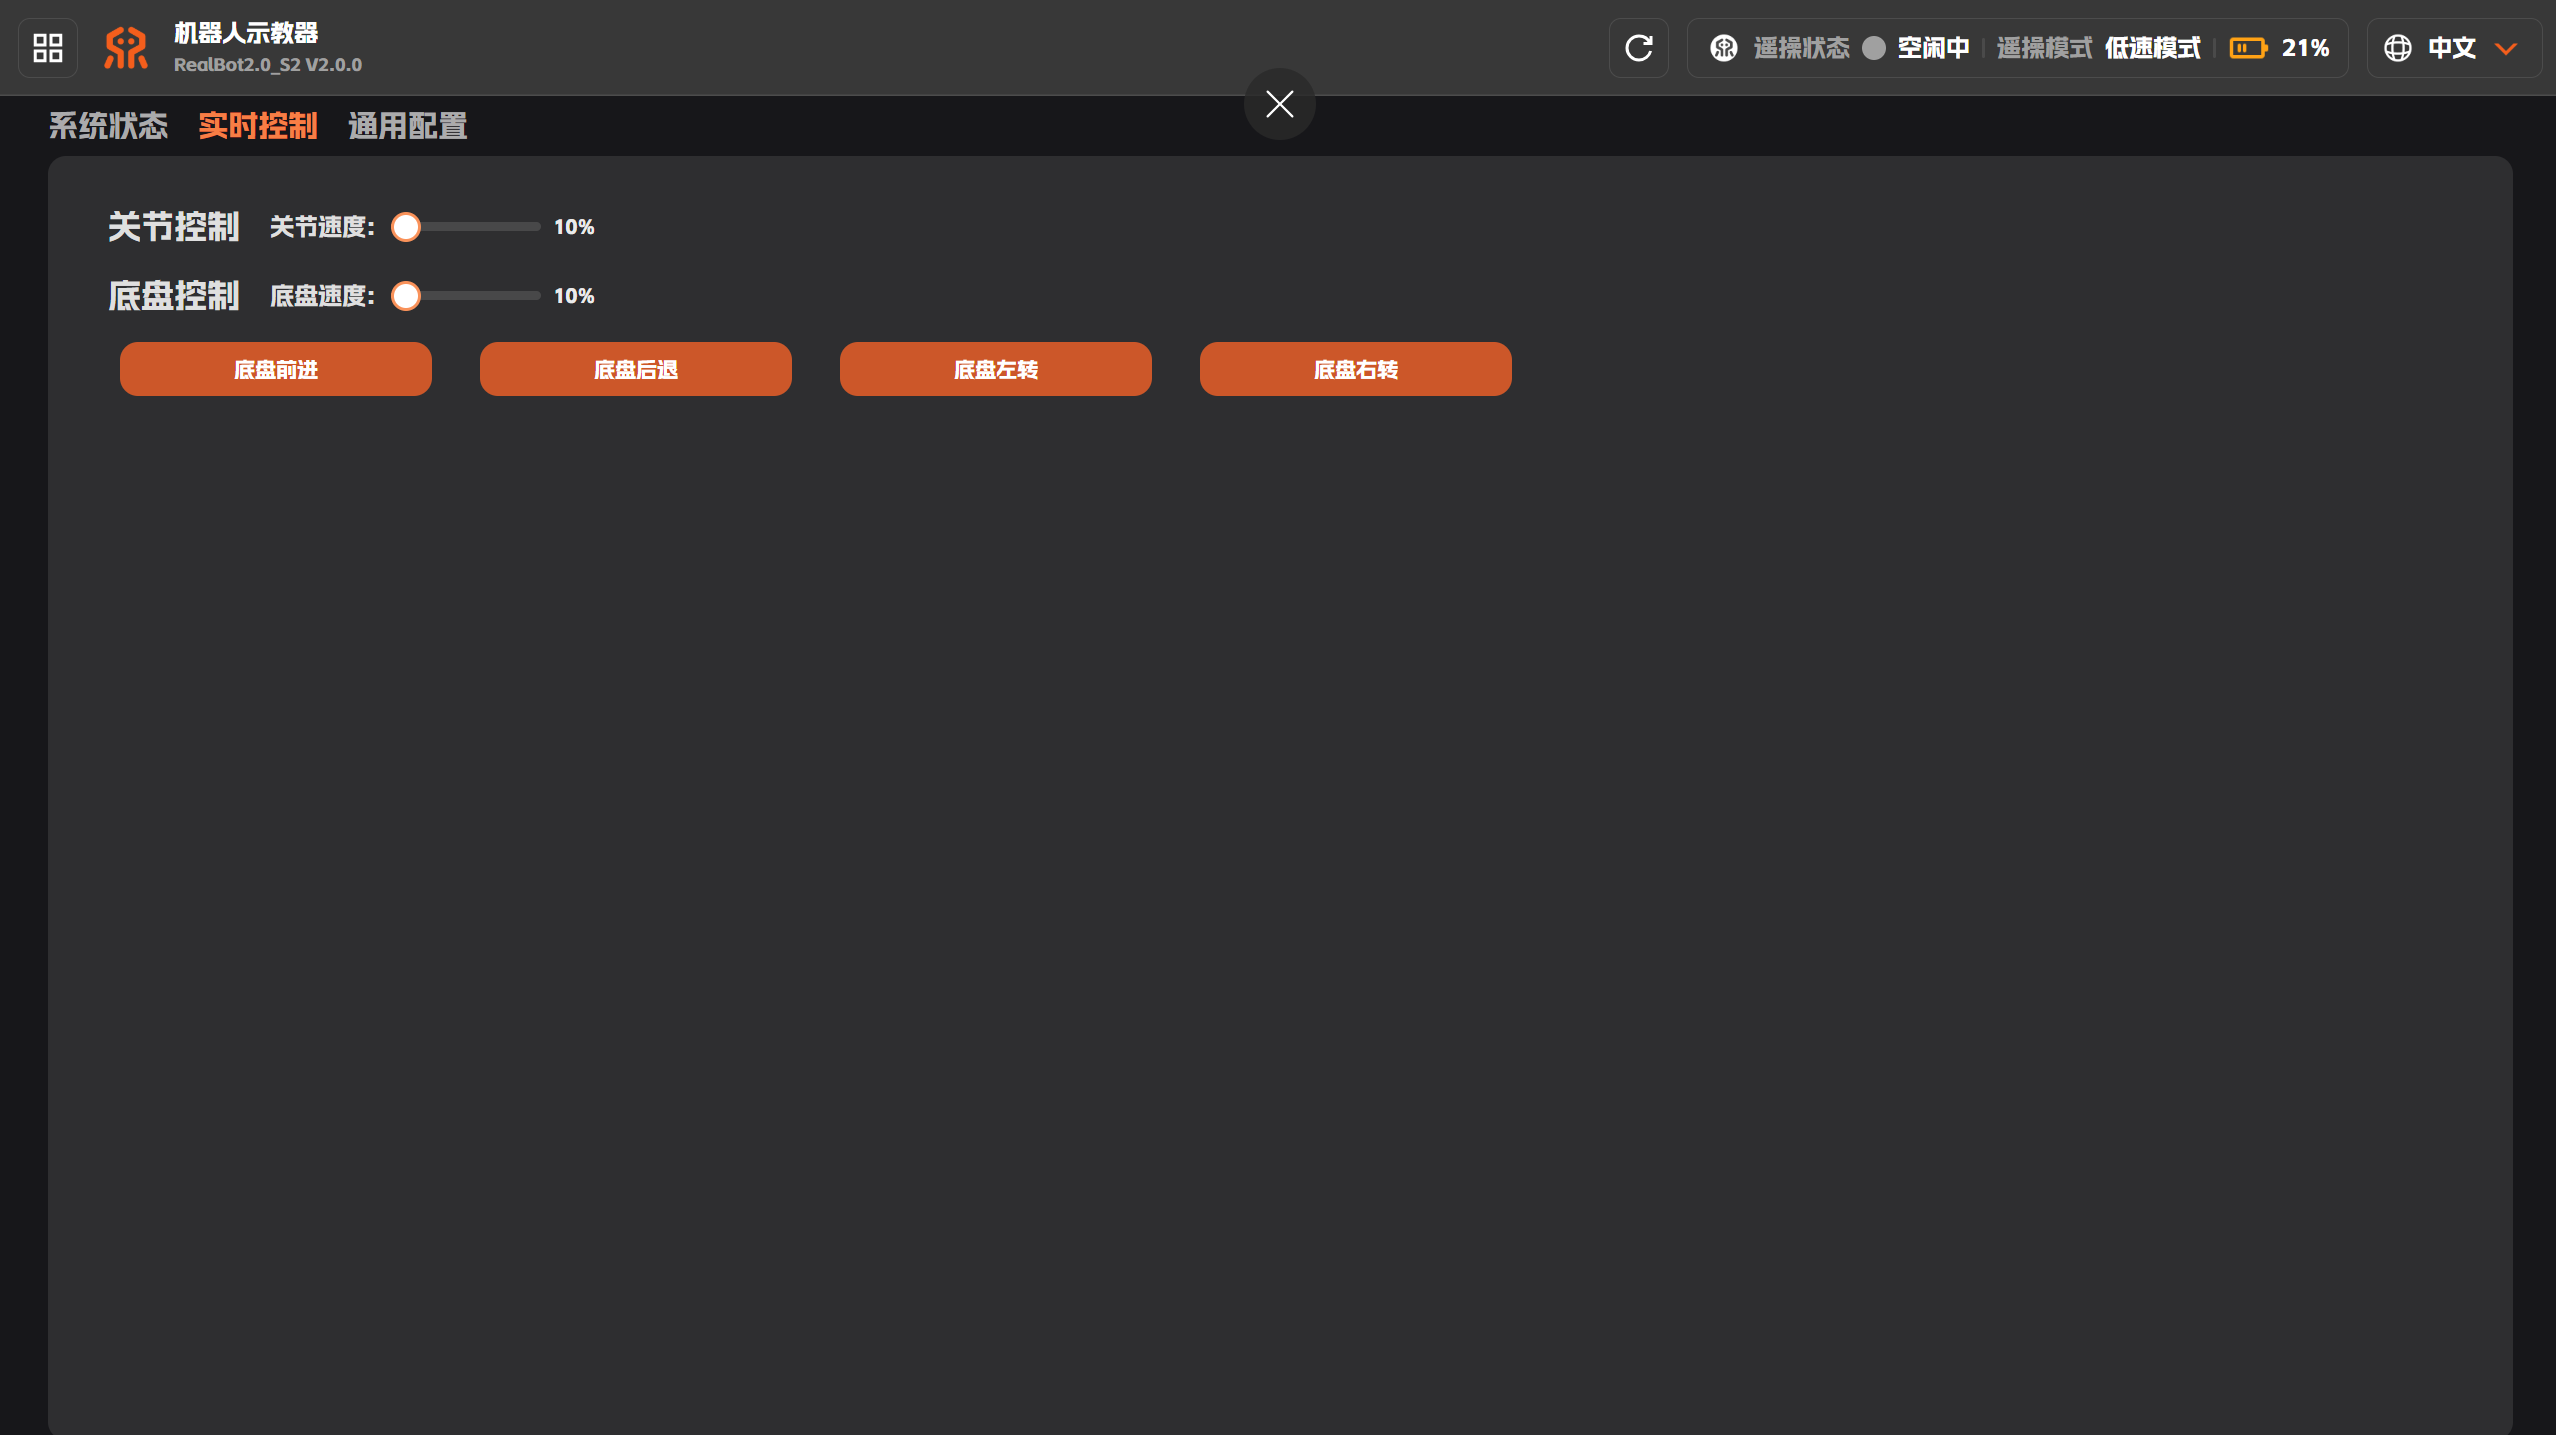
在【系统设置】-【实时控制】页面,可以控制 机器人的底盘向前、后、左、右方向行进(长按方向按钮,底盘将朝对应方向持续行进;松开按钮立即停止运动)。
注意
关节速度、底盘速度不建议调得过大,应根据现场空间及任务需要设置,首次操作应从低速开始,避免速度过快带来安全隐患。
机器人静止时四个轮会置为 45° 角。若需在关机状态下推动机器人,应在关机前于本页面按【底盘前进】按钮小幅前进,将轮子打直后迅速断电,此后即可在关机状态下推动机器人。
通用配置
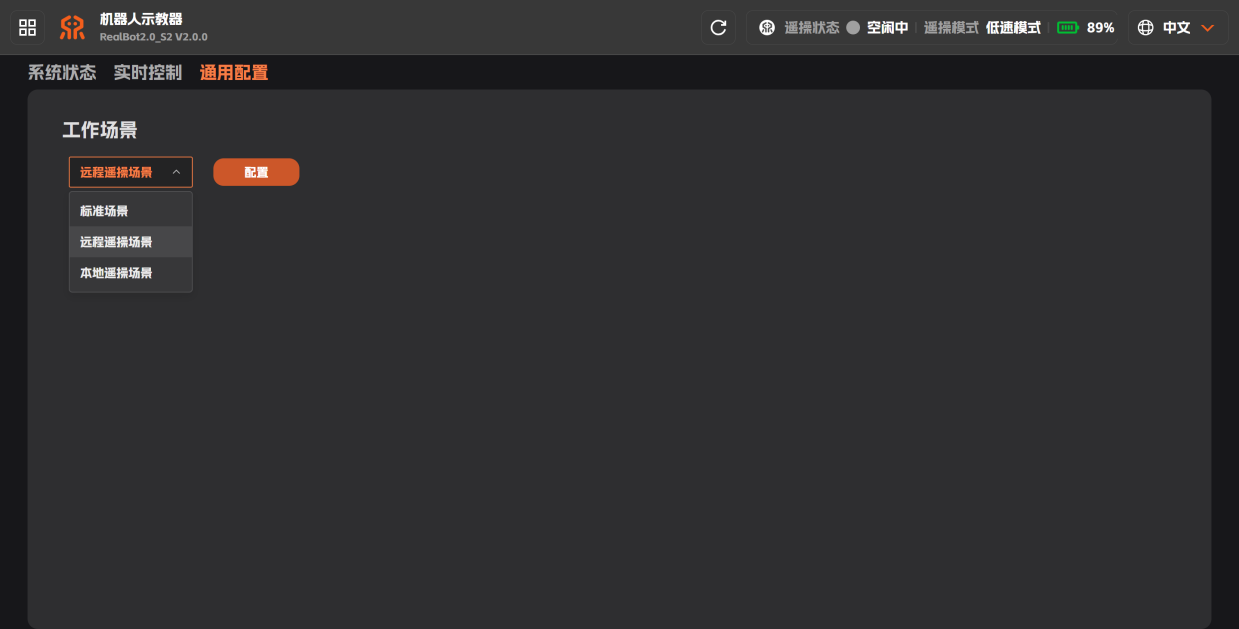
在【系统设置】-【通用配置】页面,可以切换工作场景,切换场景 后,点击【配置】 按钮并 重启机器人 即可生效。
本地遥操:RX71 遥操臂与机器人通过网线直接连接进行遥操的场景,切换该选项;
标准场景:Aloha 舵机臂与机器人通过网线直接连接进行本地遥操的场景,切换该选项;
远程遥操:使用睿尔曼 GLN 远程遥操方案、通过工控机远程遥操的场景,切换该选项。