本体参数:
GEN62系列参数及D-H模型 基础参数
| 参数名 | 参数值 | |
|---|---|---|
| 基础参数 | 自由度 | 6 |
| 关节制动器形式 | 1~6关节软抱闸 | |
| 工作半径/mm | 660 | |
| 有效额定负载/kg | 2 | |
| 自重/kg | 3.5 | |
| 重复定位精度/mm | ±0.1 | |
| TCP线速度/m/s | ≤2.5 | |
| 典型功率/W | ≤100 | |
| 瞬时峰值功率/W | ≤180 | |
| 底座尺寸/mm | φ88 | |
| 材质 | 铝合金/ABS | |
| 环境适应性 | 工作温度/℃ | 0~45 |
| 工作湿度 | 25~85%无结露 | |
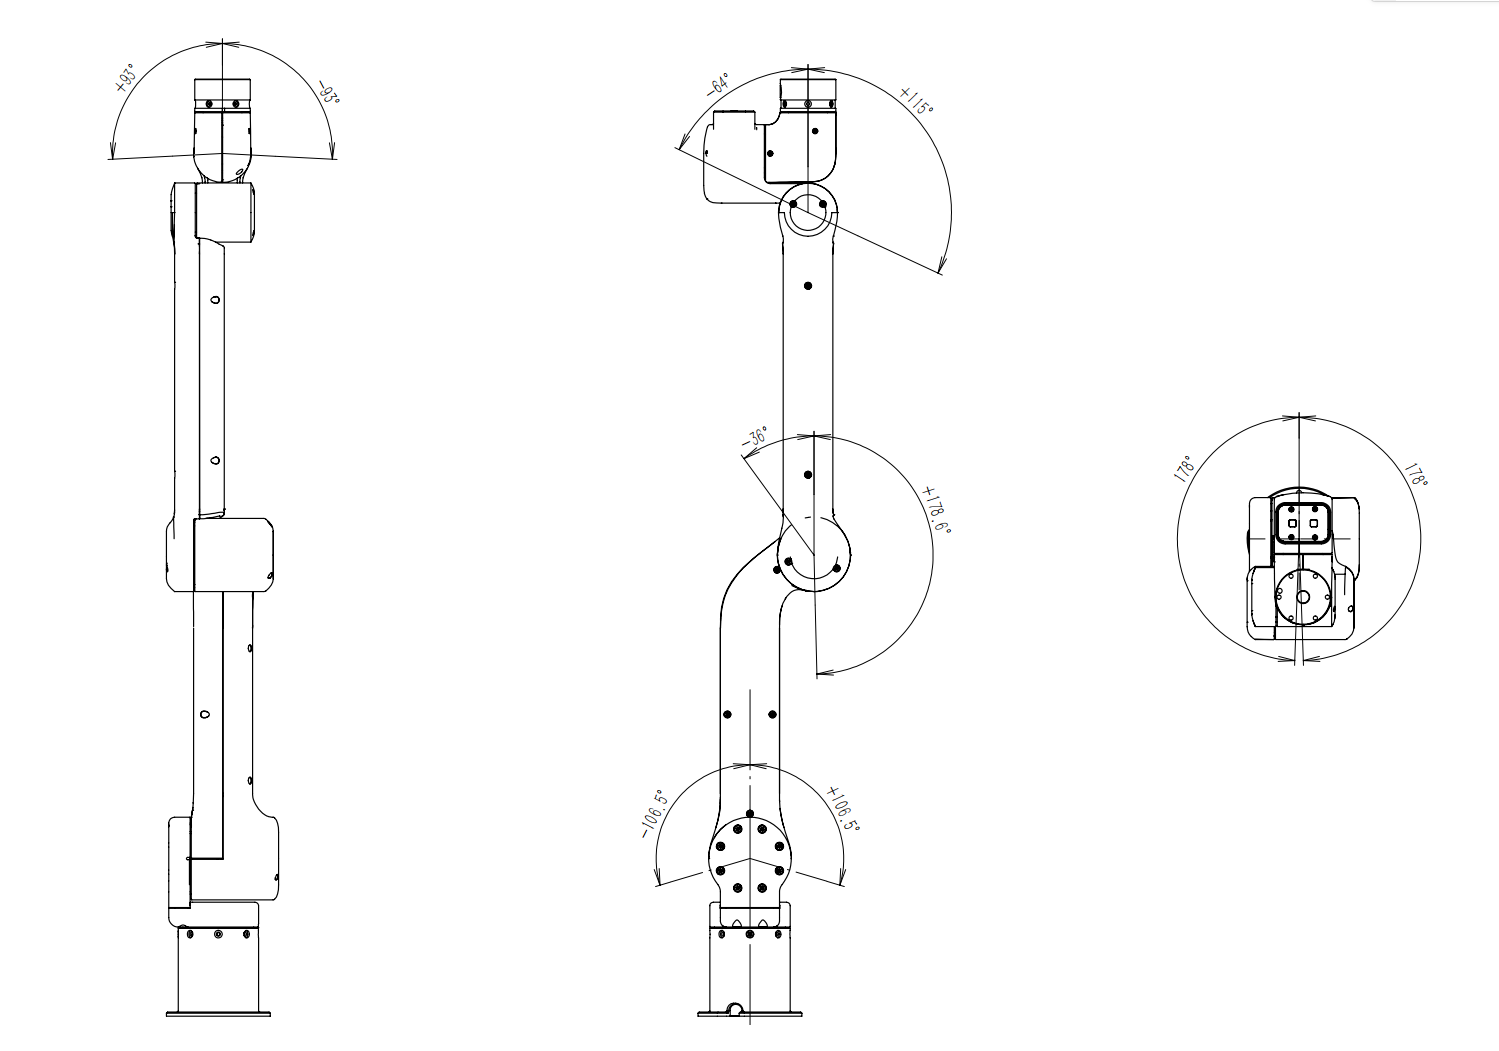
| 运动角度范围/° | J1 | -173~173 |
| J2 | -101~101 | |
| J3 | -31~173 | |
| J4 | -59~111 | |
| J5 | -88~88 | |
| J6 | -360~360 | |
| 最大角速度/°/s | J1 | 225 |
| J2 | 225 | |
| J3 | 225 | |
| J4 | 180 | |
| J5 | 180 | |
| J6 | 180 | |
本体参数
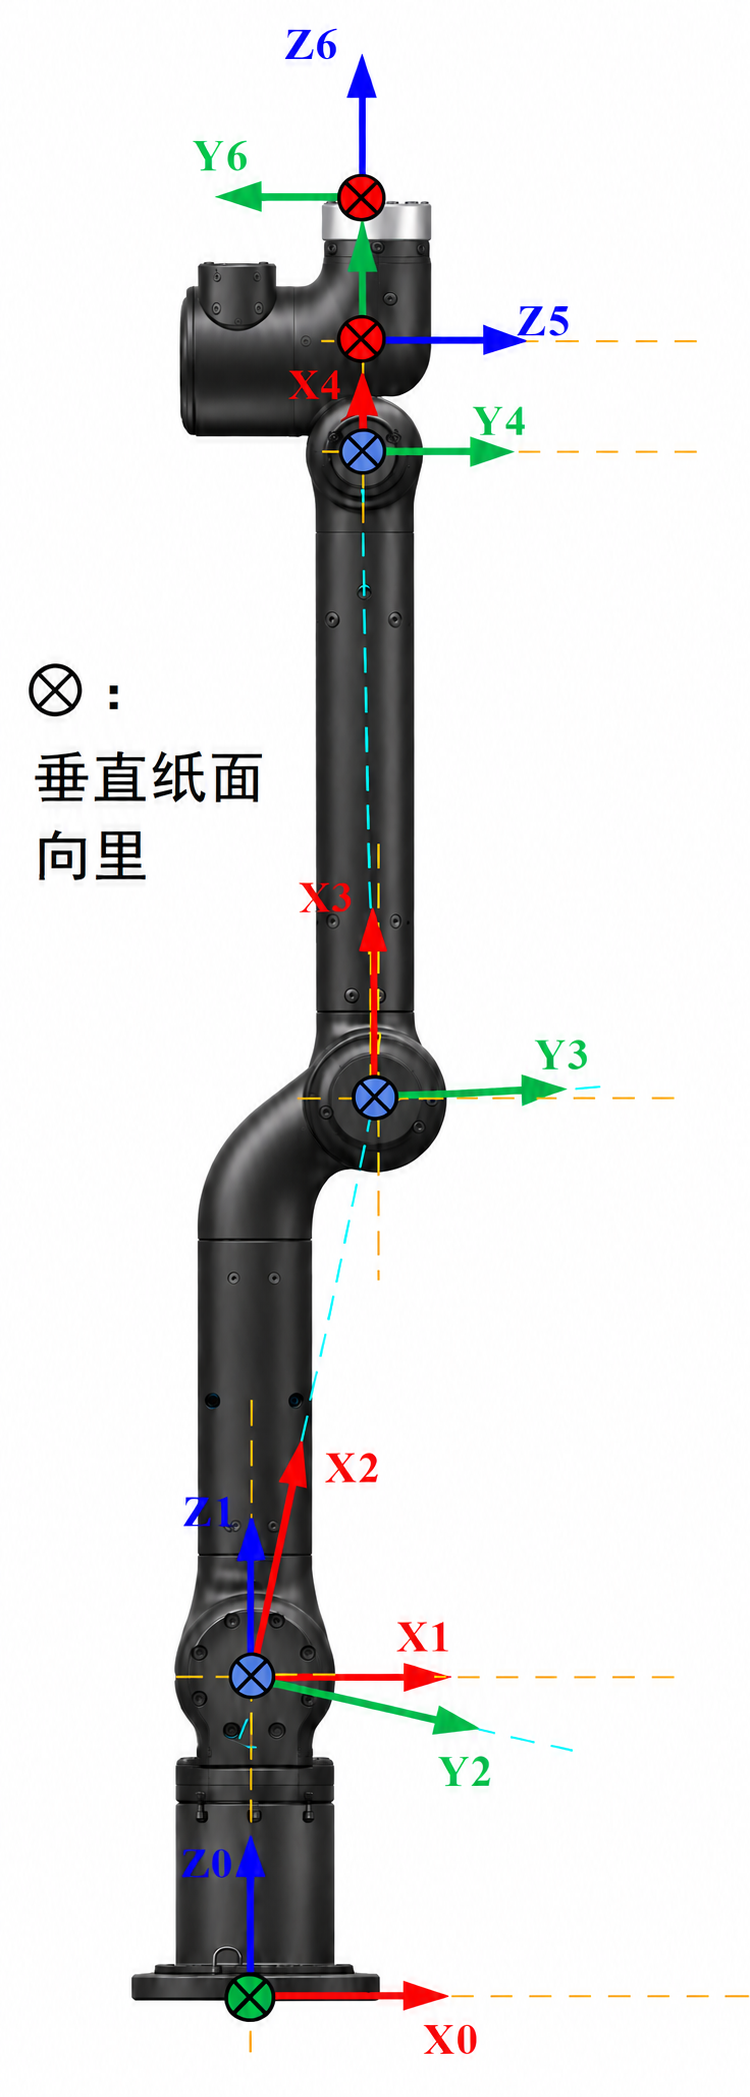
MDH模型坐标系:
GEN62-B MDH参数(改进D-H参数):
| 关节编号(i) | 备注 | ||||
|---|---|---|---|---|---|
| 1 | 0 | 0 | 133.5 | 0 | |
| 2 | 0 | -90 | 3.5 | -78.09 | |
| 3 | 262.65 | 0 | 0 | -12.89 | |
| 4 | 290.04 | 0 | 0 | 0.98 | |
| 5 | 50 | -90 | 0 | -90 | |
| 6 | 0 | -90 | 63 | 0 | (B)标准末端 |
说明: offset为机械零位与建模零位的偏差, 即模型角度 = 关节角度 + offset.
GEN62系列连杆动力学参数
| joint_id(i) | 1 | 2 | 3 | 4 | 5 | 6 |
|---|---|---|---|---|---|---|
| 0.158 | 1.606 | 0.351 | 0.484 | 0.23 | 0.063 | |
| -0.001 | 106.809 | 142.27 | 24.175 | -0.012 | 0.052 | |
| -21.715 | -5.367 | -2.007 | -28.658 | 13.448 | 0.331 | |
| -30.329 | 0.802 | -23.453 | -1.903 | -3.731 | -13.028 | |
| 396.698 | 1188.399 | 286.46 | 914.805 | 137.814 | 26.795 | |
| -0.007 | 1425.475 | 72.231 | 653.808 | 0.068 | 0.021 | |
| 0.001 | -294.733 | 1129.48 | 0.425 | 0.029 | 0.006 | |
| 301.568 | 41942.048 | 10627.596 | 710.788 | 73.471 | 26.722 | |
| -63.62 | 22.027 | -14.601 | -0.72 | 2.43 | 0.218 | |
| 223.59 | 42056.282 | 10445.817 | 1476.4 | 117.471 | 23.059 | |
| 备注 | 标准末端 |
说明:
为连杆质量, 单位为 为连杆质心x坐标, 单位为 为连杆质心y坐标, 单位为 为连杆质心z坐标, 单位为 , , , , , 为连杆坐标系下描述的主惯量, 单位为
备注:
- 以上数据来源为CAD设计值
- 如需质心坐标系下的惯性参数, 使用平行移轴定理即可, 计算方法如下所述.
假设有一输出坐标系为坐标系
式中:
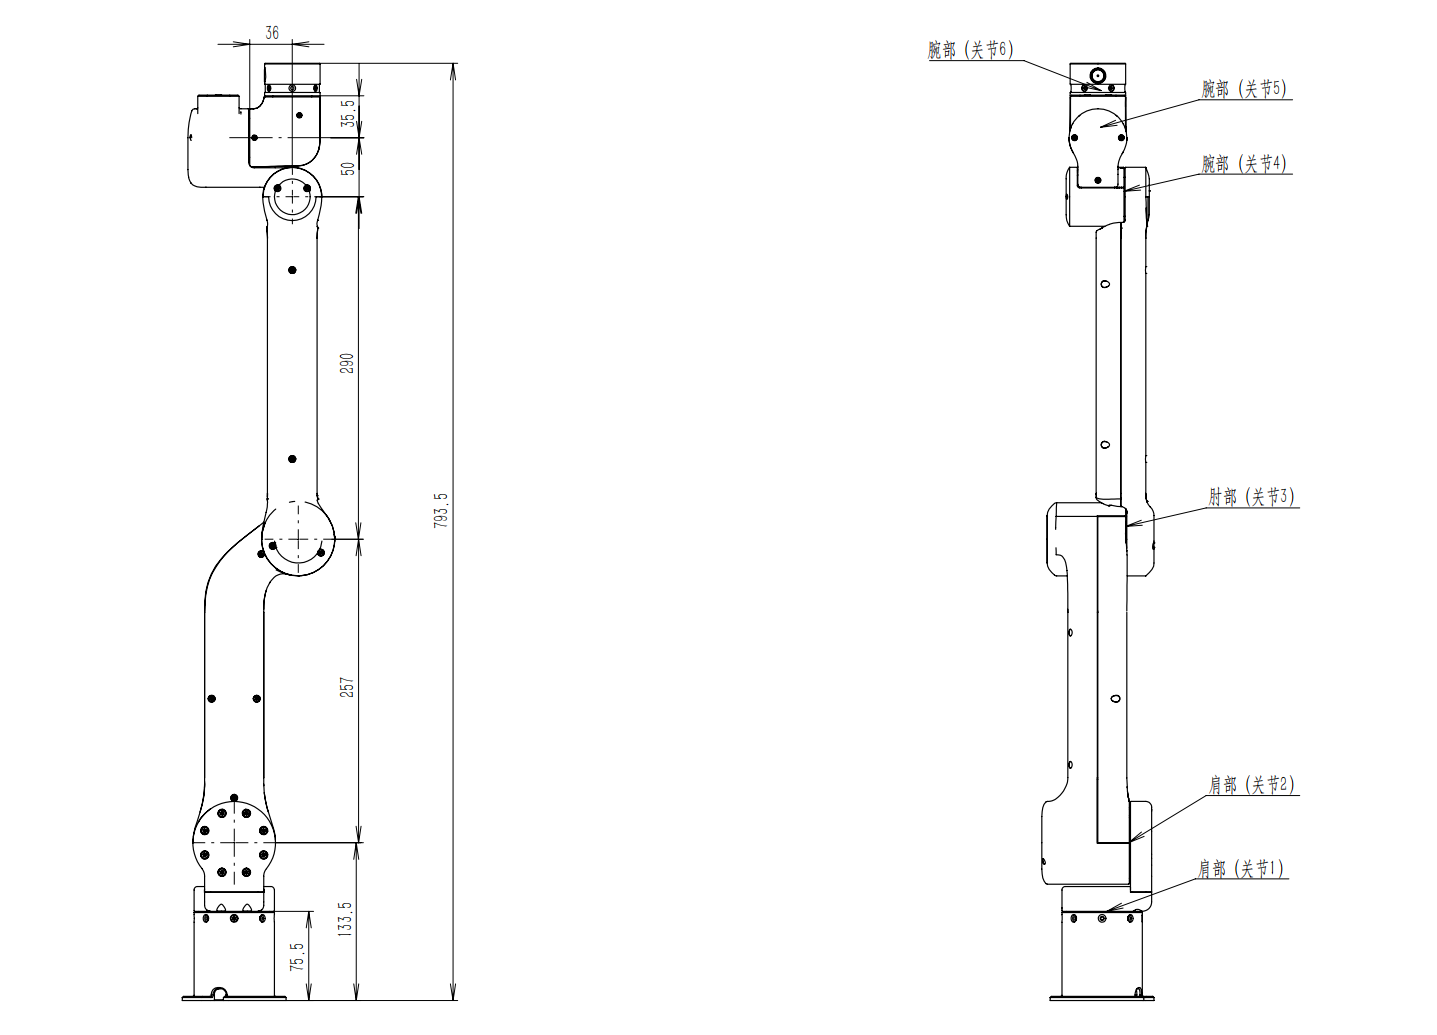
关节分布和尺寸说明
GEN62机器人本体,共有 6 个旋转关节,每个关节表示1个自由度。如下图所示。
工作空间
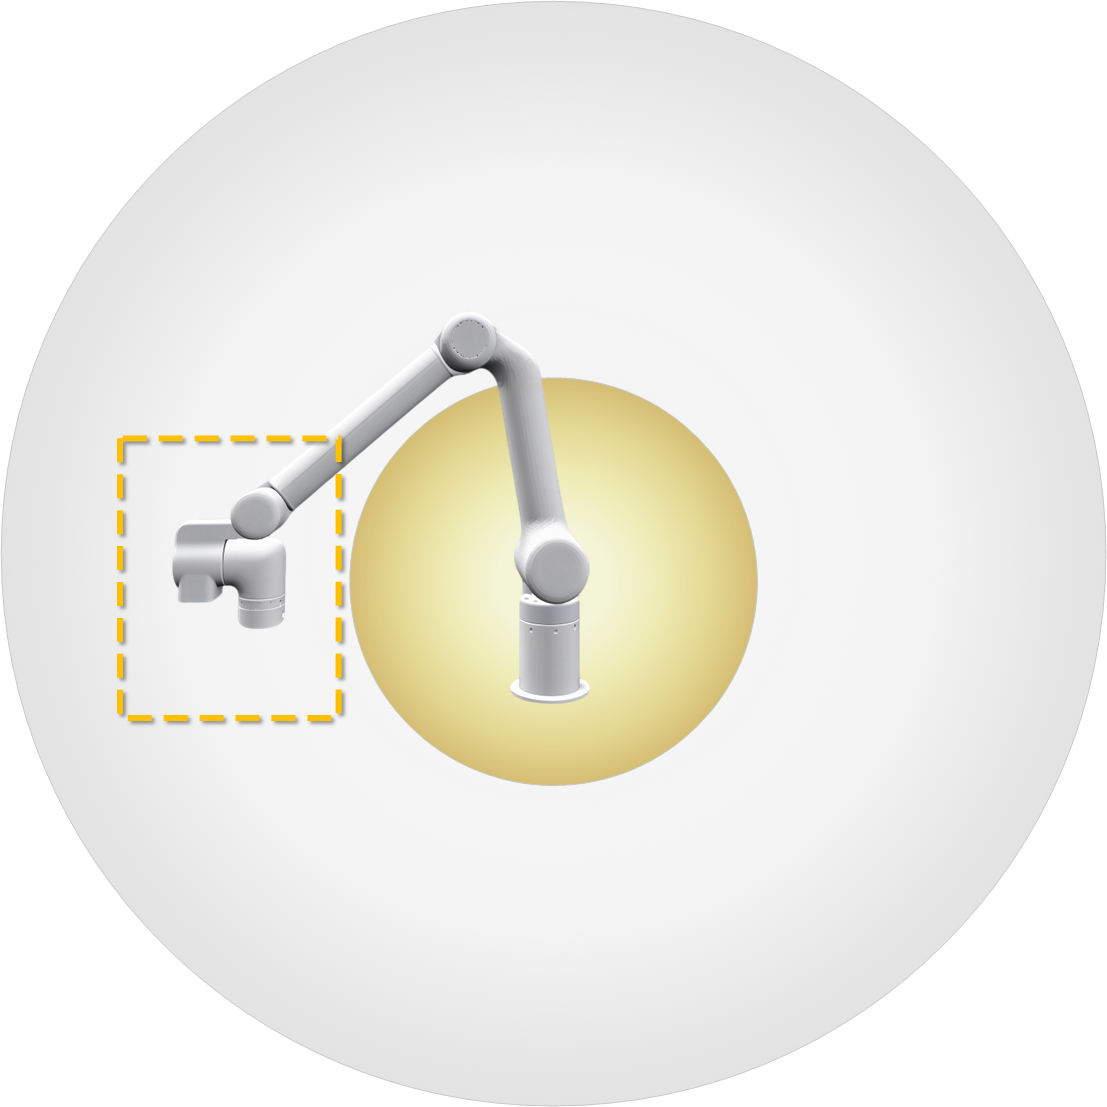
GEN62机器人具备大范围外部包络与高紧凑内部折叠的双重空间特性。底座(J1)具备 ±173° 旋转范围,配合末端(J6)±360° 的连续旋转,可实现大范围的全向姿态调整。其空间特性的核心在于肘部(J3)−31°∼173° 的大跨度运动范围,使其在具备大伸展半径的同时,拥有极高的向内折叠能力,从而有效缩小了近端干涉盲区。整体工作空间兼顾外延与内收,适用于紧凑空间内的避障作业及多姿态作业需求。
可操作度较好的区域如图中黄色框线示意,在工作空间中整体呈现一个环状区域。
运动奇异点
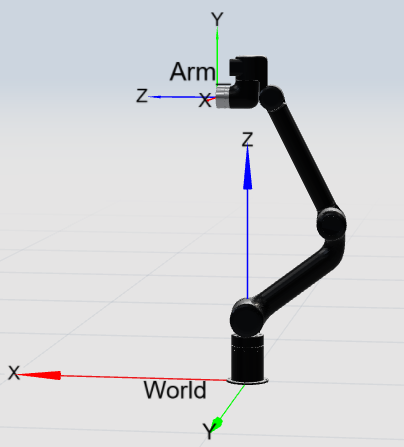
奇异类型1:肩部奇异
当腕部中心点(即关节5和关节6的轴线交点)位于通过关节1轴线时
肩部奇异如下图所示,下图中的蓝色平面是指通过关节1轴线且平行关节2轴线的平面:
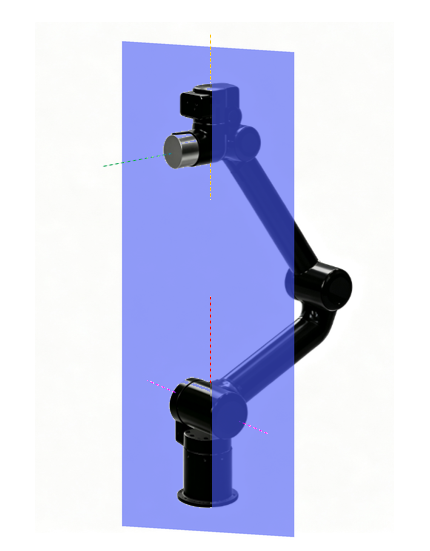
示意点位1:[5.817, -53.625, 80.167, 63.4860, 5.817, 0.003],如下图所示:
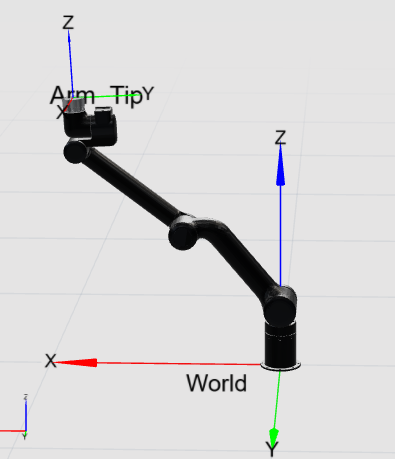
奇异类型2:肘部奇异
当q3=12.89°,即关节2、3、4轴线共面时发生奇异,即点位格式为[x,x,12.89,x,x,x]
示意点位1:[0,40,12.89,-50,0,0],如下图所示:
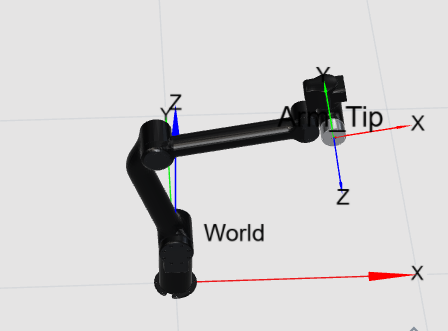
奇异类型3:腕部奇异
当机械臂q5=±90时,会出现机械臂腕部奇异,即点位格式为[x,x,x,x,±90,x]
示意点位1:[0,-20,100,0,90,0],如下图所示:
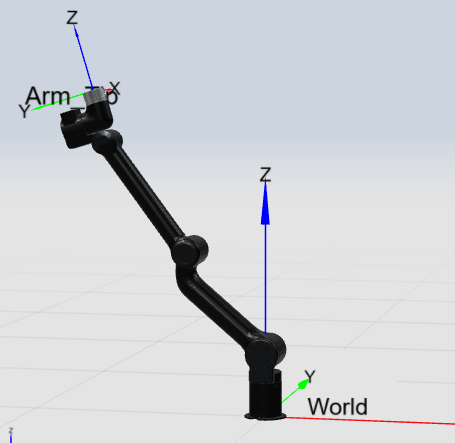
奇异类型4:边界奇异
当机械臂末端到达最远端时,q3=12.89且q5=0,即点位格式为[x,x,12.89,x,0,x]
示意点位1:[0,-50,12.89,20,0,0],如下图所示:
负载曲线图
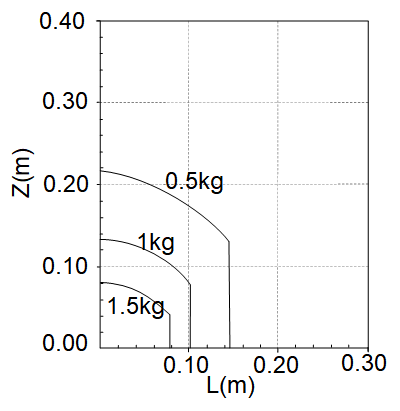
下图表示GEN62机械臂末端负载曲线图。其中L是末端负载的质心相对于末端法兰平面的径向距离,Z是相对于末端法兰平面的法向距离。