本体参数:
RX75S系列参数及D-H模型 基础参数
| 参数名 | 参数值 | |
|---|---|---|
| 基础参数 | 自由度 | 7 |
| 关节制动器形式 | 1~4关节硬抱闸 5~7关节软抱闸 | |
| 工作半径/mm | 691 | |
| 有效额定负载/kg | 5 | |
| 自重/kg | 8.97 | |
| 重复定位精度/mm | ±0.1 | |
| TCP线速度/m/s | ≤1.8 | |
| 典型功率/W | ≤200 | |
| 瞬时峰值功率/W | ≤600 | |
| 底座尺寸/mm | φ102 | |
| 材质 | 铝合金/ABS | |
| 环境适应性 | 工作温度/℃ | 0~45 |
| 工作湿度 | 25~85%无结露 | |
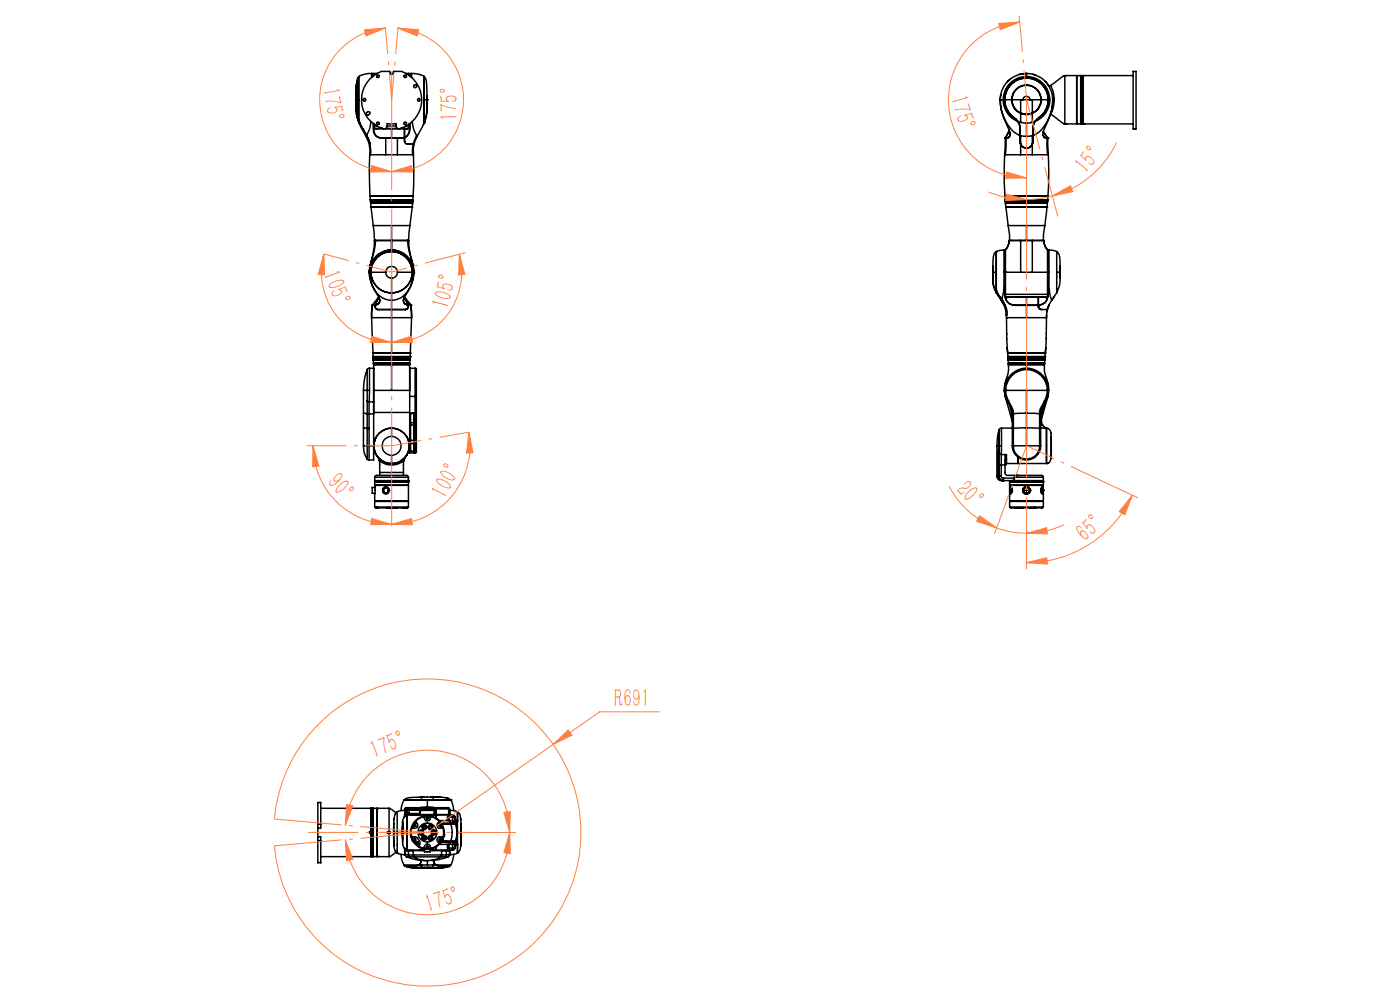
| 运动角度范围/° | J1 | -175~+175 |
| J2 | -15~+175 | |
| J3 | -175~+175 | |
| J4 | -105~+105 | |
| J5 | -170~+170 | |
| J6 | 左臂:-65 ~ 20 右臂:-20 ~ 65 | |
| J7 | 左臂:-100 ~ 90 右臂:-90 ~ 100 | |
| 最大角速度/ °/s | J1 | 180 |
| J2 | 180 | |
| J3 | 225 | |
| J4 | 225 | |
| J5 | 225 | |
| J6 | 225 | |
| J7 | 225 | |
本体参数
左臂MDH模型坐标系:
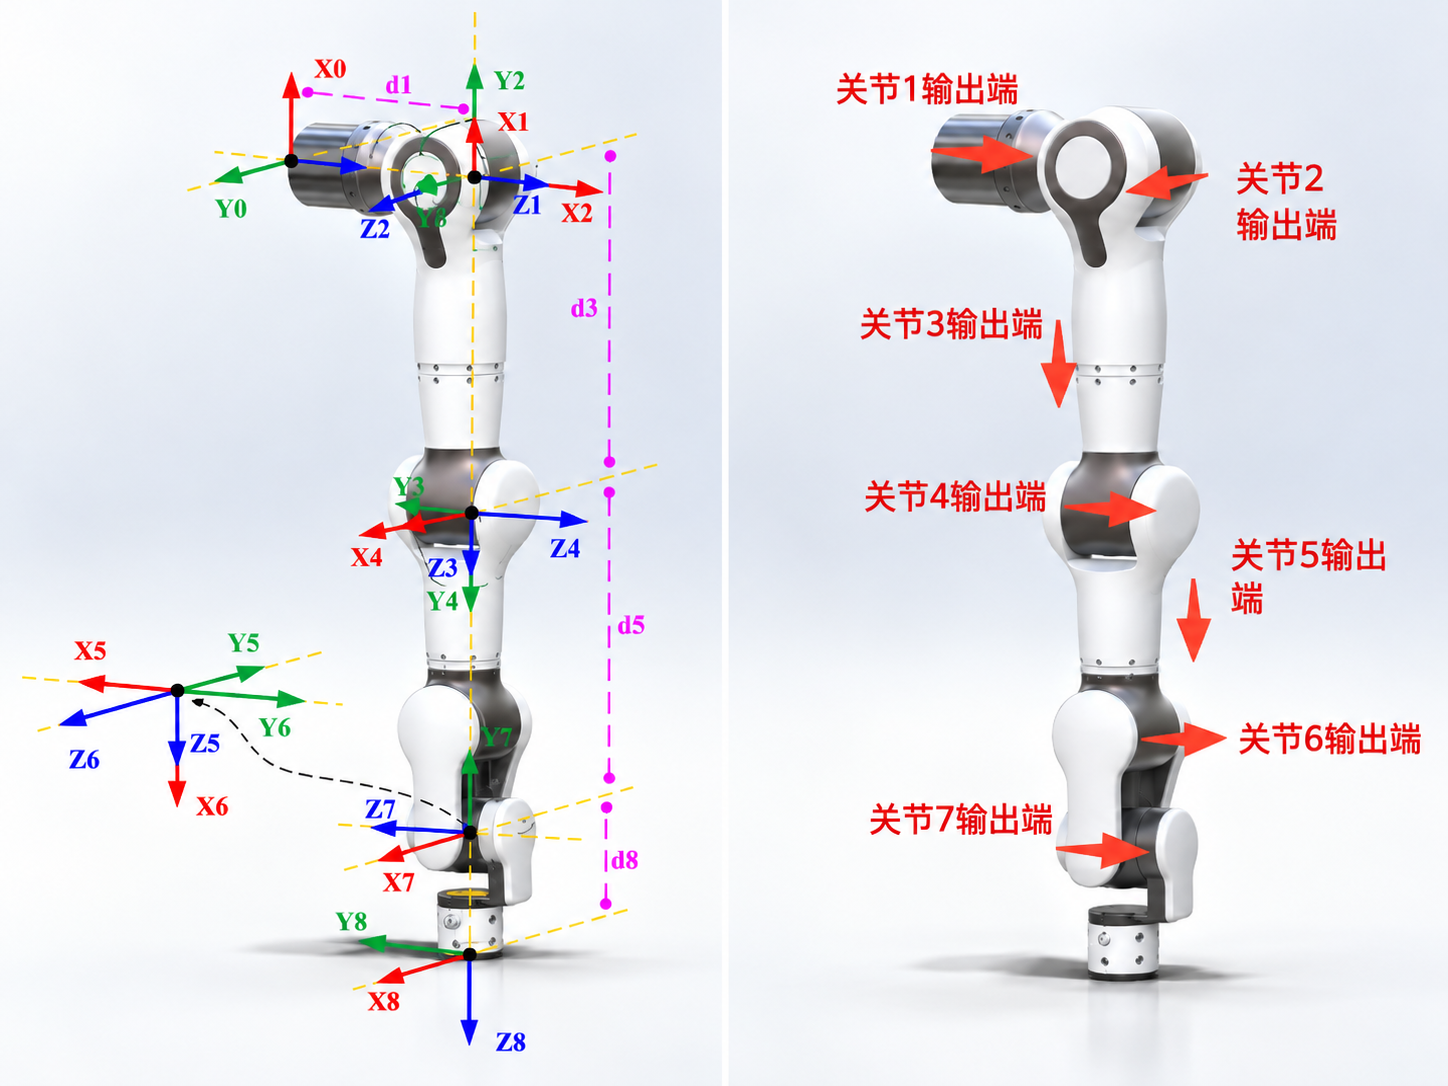
左臂RXL75S系列MDH参数(改进D-H参数):
安装信息:Ry=-90°
| joint_id(i) | 备注 | ||||
|---|---|---|---|---|---|
| 1 | 0 | 0 | 185.5 | 0 | |
| 2 | 0 | -90 | 0 | -90 | |
| 3 | 0 | 90 | 292 | 90 | |
| 4 | 0 | 90 | 0 | 0 | |
| 5 | 0 | -90 | 294 | 90 | |
| 6 | 0 | 90 | 0 | 90 | |
| 7 | 0 | 90 | 0 | 90 | |
| 8(虚拟轴) | 0 | 90 | 105 | 0 | (6F)一体化六维力 |
说明: offset为机械零位与建模零位的偏差, 即模型角度 = 关节角度 + offset.
右臂MDH模型坐标系:
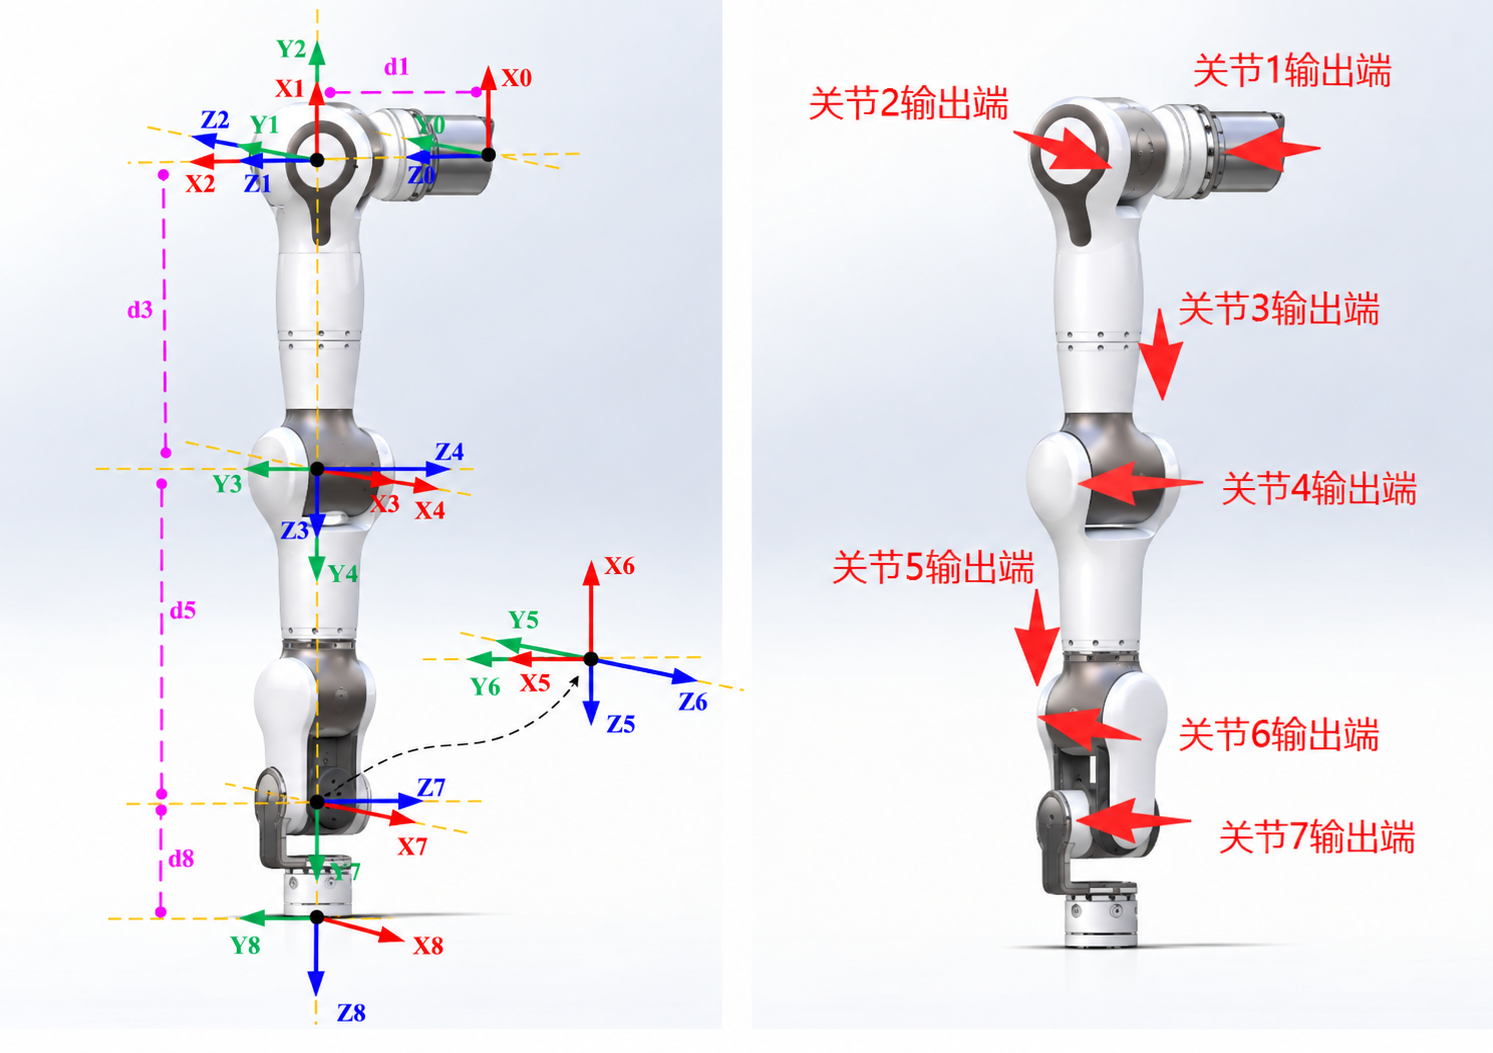
右臂RXR75S系列MDH参数(改进D-H参数):
安装信息:Ry=-90°
| joint_id(i) | 备注 | ||||
|---|---|---|---|---|---|
| 1 | 0 | 0 | 185.5 | 0 | |
| 2 | 0 | -90 | 0 | -90 | |
| 3 | 0 | 90 | 292 | -90 | |
| 4 | 0 | 90 | 0 | 0 | |
| 5 | 0 | -90 | 294 | 90 | |
| 6 | 0 | 90 | 0 | -90 | |
| 7 | 0 | 90 | 0 | 90 | |
| 8(虚拟轴) | 0 | -90 | 105 | 0 | (6F)一体化六维力 |
说明: offset为机械零位与建模零位的偏差, 即模型角度 = 关节角度 + offset.
RX75S系列连杆动力学参数
左臂:
| joint_id(i) | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
|---|---|---|---|---|---|---|---|
| 1.821 | 1.774 | 1.346 | 1.062 | 1.027 | 0.637 | 0.149 | |
| -0.138 | 0.688 | 0.217 | -0.009 | 0.449 | -0.002 | -0.073 | |
| -0.982 | -98.869 | -0.308 | 89.133 | -0.689 | -0.177 | -26.804 | |
| -12.182 | -1 | -16.346 | -1.106 | -86.584 | -0.105 | -23.401 | |
| 3317 | 25123 | 3062 | 11678 | 9375 | 356 | 388 | |
| -9 | 103 | -9 | 0 | -16 | 0 | 0 | |
| 0 | 0 | 2 | 0 | 11 | 0 | 0 | |
| 2995 | 2084 | 2706 | 977 | 9102 | 264 | 190 | |
| 16 | -73 | -43 | 22 | -70 | -2 | -37 | |
| 1904 | 24592 | 1251 | 11361 | 909 | 353 | 287 | |
| 备注 | 六维力 |
右臂:
| joint_id(i) | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
|---|---|---|---|---|---|---|---|
| 1.821 | 1.774 | 1.346 | 1.062 | 1.027 | 0.637 | 0.148 | |
| 0.138 | 0.719 | -0.201 | 0.002 | -0.456 | 0.002 | -0.072 | |
| 0.982 | -98.87 | 0.271 | 89.123 | -0.702 | -0.177 | 26.81 | |
| -12.182 | 1.075 | -16.361 | 1.105 | -86.593 | -0.103 | -23.405 | |
| 3317.16 | 25123.212 | 3067.296 | 11676.82 | 9375.907 | 356.792 | 388.712 | |
| -9.367 | 109.695 | -9.912 | -0.226 | 16.367 | -0.059 | 0.61 | |
| 0.038 | -0.537 | -1.357 | 0.028 | -12.383 | -0.019 | 0.003 | |
| 2995.229 | 2084.447 | 2706.245 | 977.818 | 9103.613 | 264.819 | 190.275 | |
| -16.96 | 88.782 | 43.058 | -22.008 | -71.308 | -2.907 | 37.575 | |
| 1904.144 | 24593.133 | 1255.706 | 11360.69 | 908.896 | 353.513 | 287.644 | |
| 备注 | 六维力 |
说明:
为连杆质量, 单位为 为连杆质心x坐标, 单位为 为连杆质心y坐标, 单位为 为连杆质心z坐标, 单位为 , , , , , 为连杆坐标系下描述的主惯量, 单位为
备注:
- 以上数据来源为CAD设计值
- 如需质心坐标系下的惯性参数, 使用平行移轴定理即可, 计算方法如下所述.
假设有一输出坐标系为坐标系
式中:
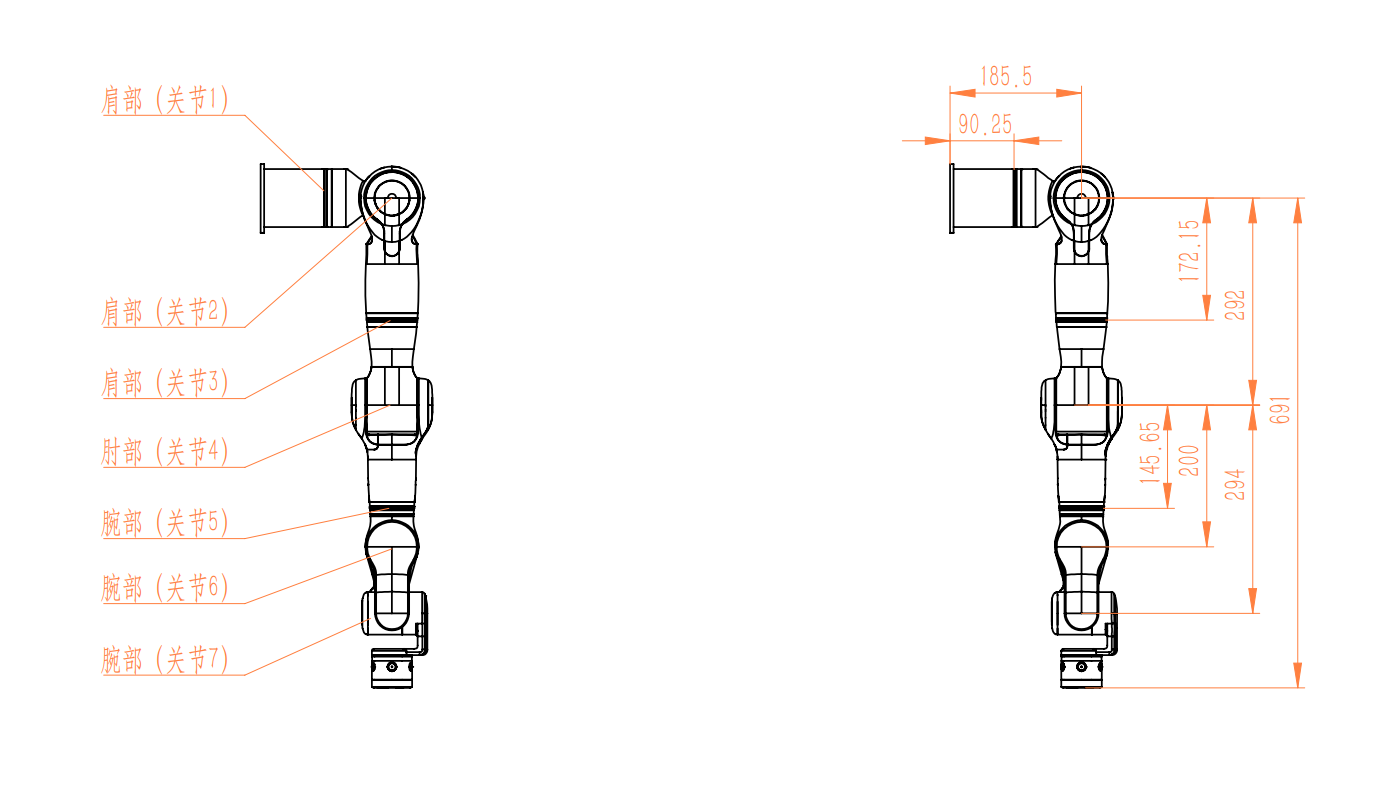
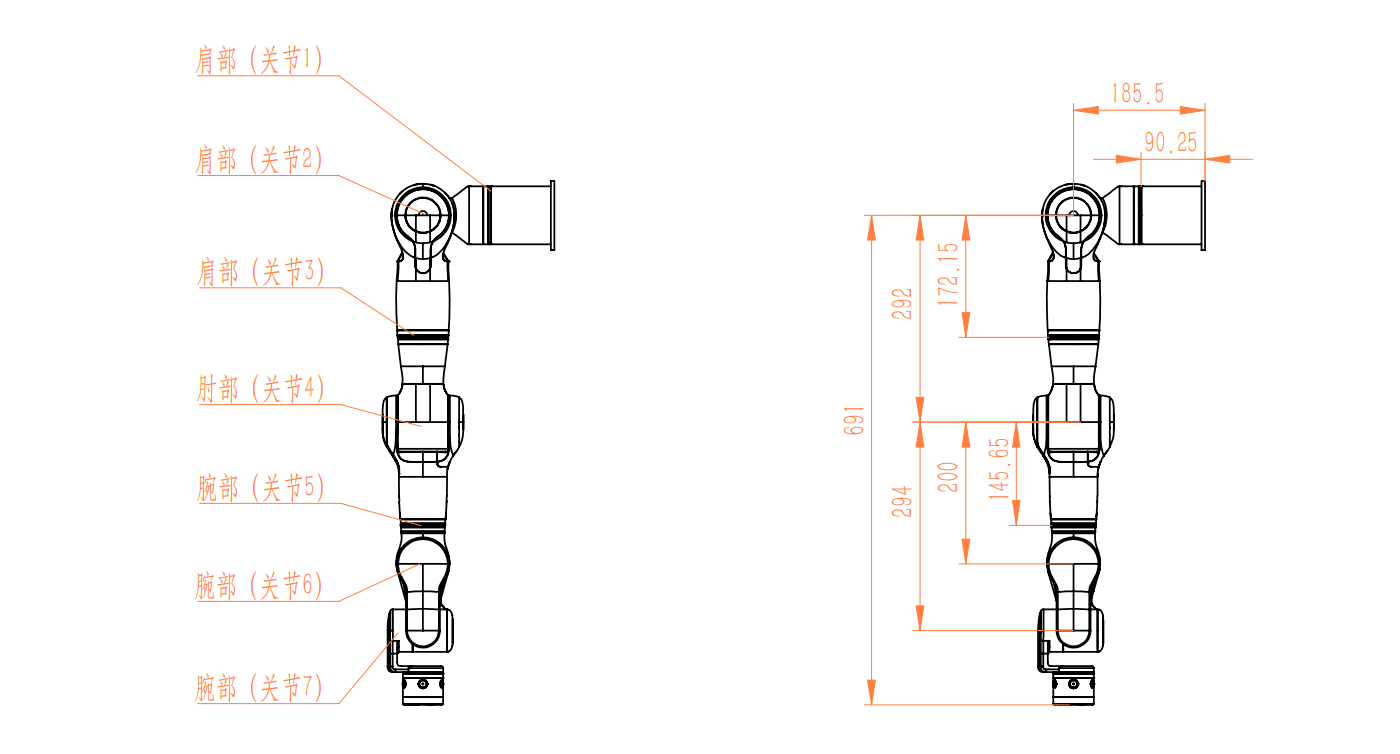
关节分布和尺寸说明
RX75S 机器人本体,共有 7 个旋转关节,每个关节表示1个自由度。如下图所示,机器人关节包括肩部(关节1),肩部(关节2),肩部(关节3),肘部(关节4),腕部(关节5),腕部(关节6)和腕部(关节 7)。
关节分布图:
| 左臂 | 右臂 |
|---|---|
 |  |
工作空间
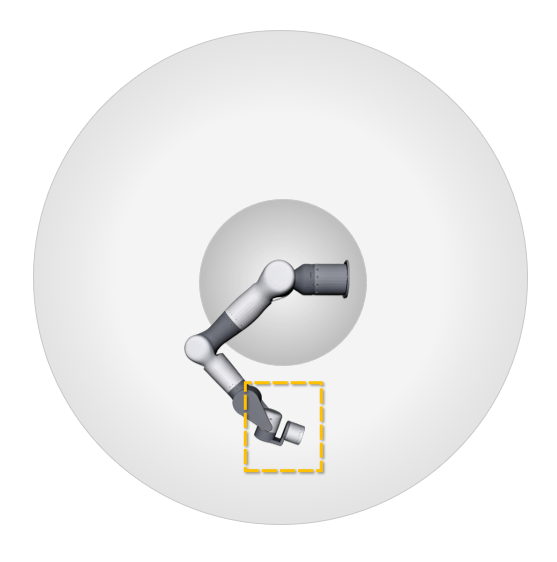
RX75S 机器人运动范围,除去基座正上方和正下方的圆柱空间,工作范围为半径 691mm的球体。选择机器人安装位置时,务必考虑机器人正上方和正下方的圆柱体空间,尽可能避免将工具移向圆柱体空间。
工作空间图:
| 左臂 | 右臂 |
|---|---|
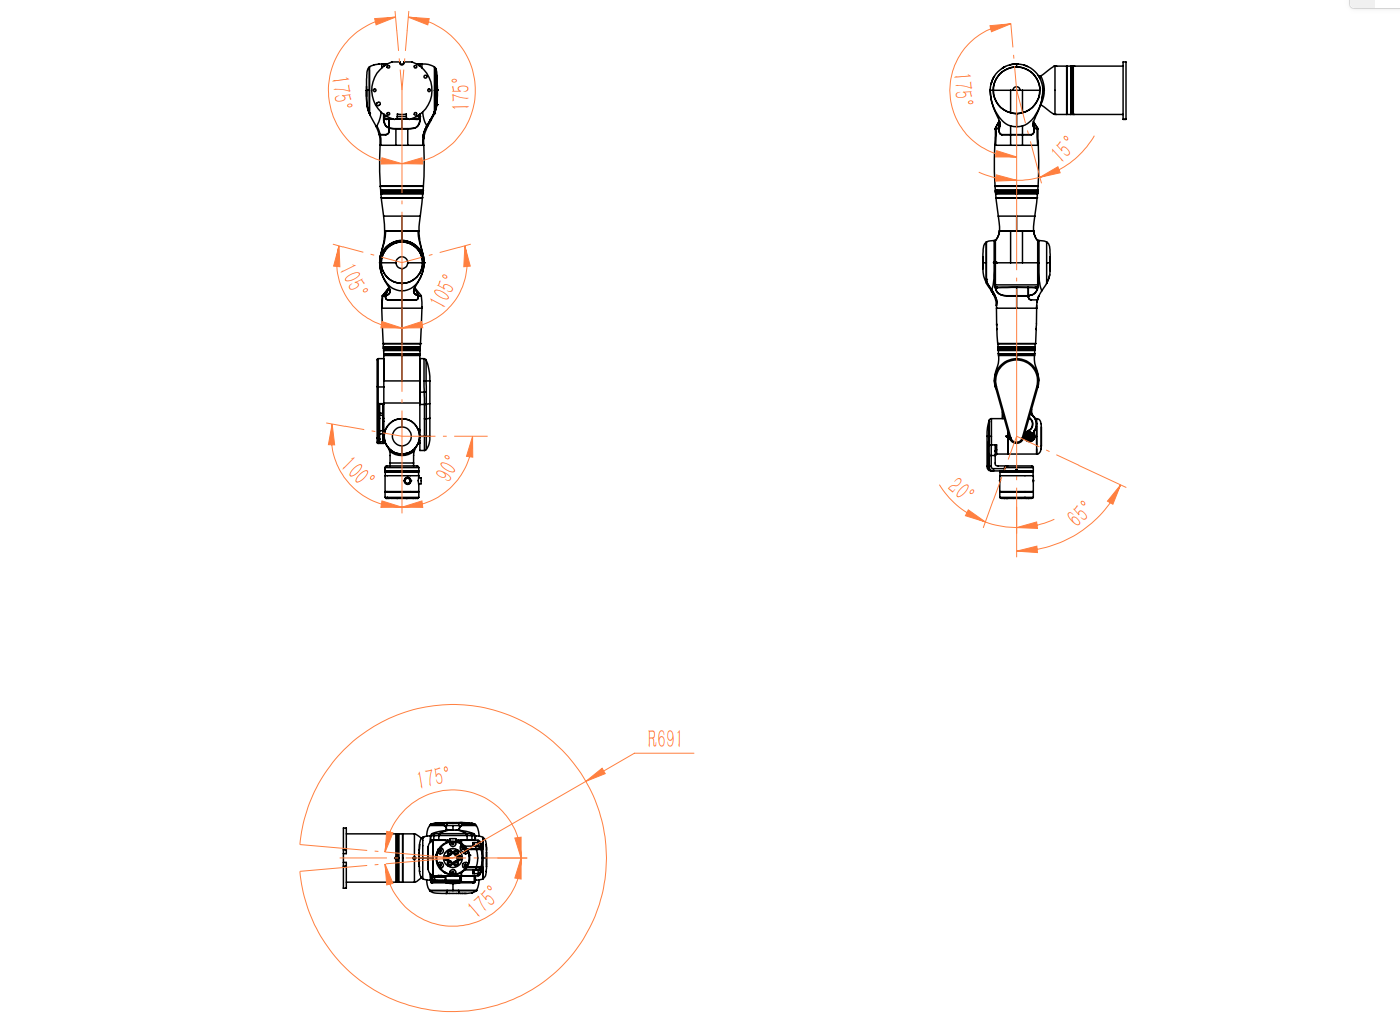 |  |
从工作空间截面上看,7轴机器人可操作度较好的区域如下图黄色框线示意,在工作空间中整体呈现一个环状区域。
运动奇异点
左臂:RXL75S
奇异类型1
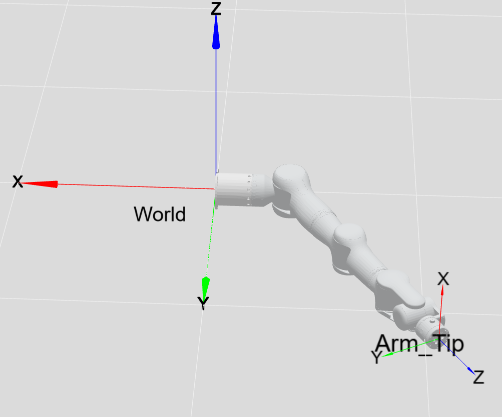
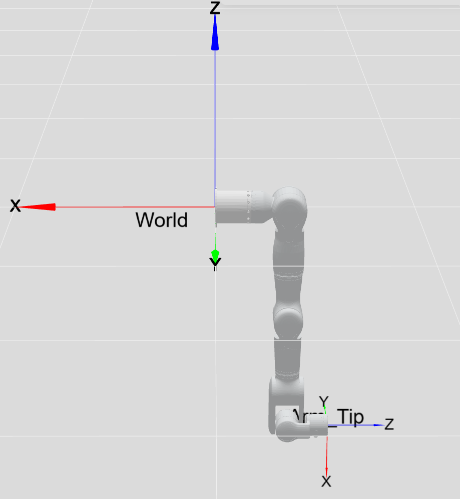
当q4=0时,即点位格式为[x,x,x,0,x,x,x]。
示意点位1:[-90,30,-90,0,90,0,0],如下图所示:
示意点位2:[0,0,90,0,0,0,-90],如下图所示:
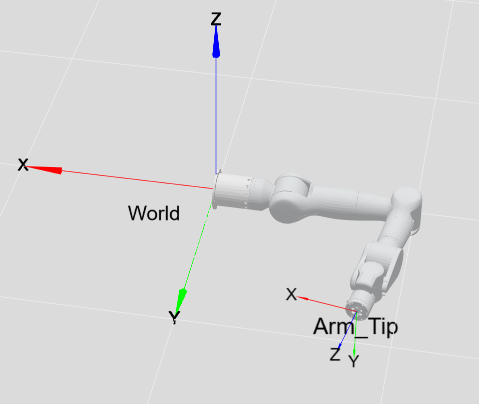
奇异类型2
当q2=90且q3=0(或q3=180)时,即点位格式为[x,90,0或180,x,x,x,x]。
示意点位1:[-90,90,0,-90,0,0,0],如下图所示:
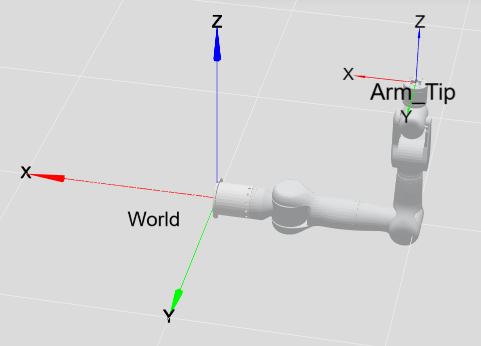
示意点位2:[0,90,0,-100,0,0,0],如下图所示:
右臂:RXR75S
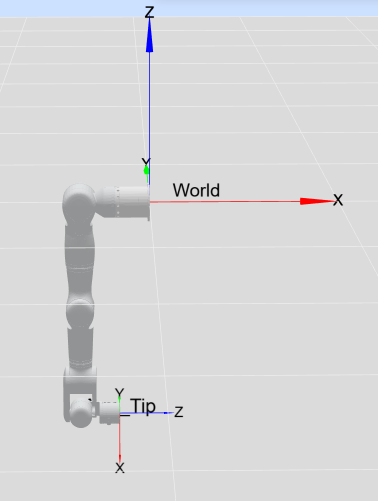
奇异类型1
当q4=0时,即点位格式为[x,x,x,0,x,x,x]。
示意点位1:[90,30,-90,0,90,0,0],如下图所示:
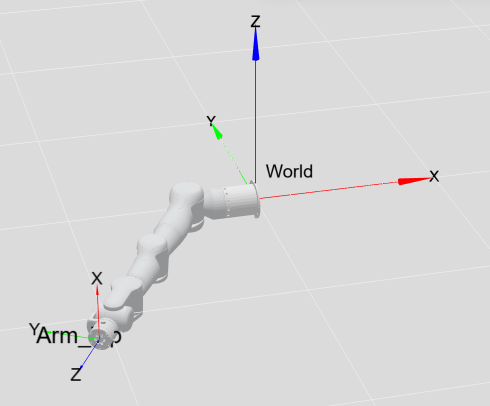
示意点位2:[0,0,90,0,0,0,90],如下图所示:
奇异类型2
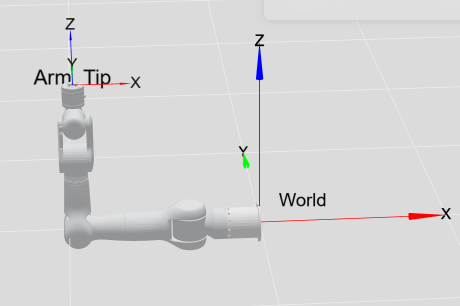
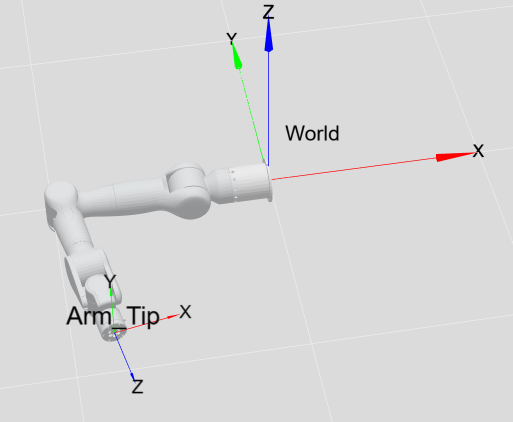
当q2=90且q3=0(或q3=180)时,即点位格式为[x,90,0或180,x,x,x,x]。
示意点位1:[90,90,0,-90,0,0,0],如下图所示:
示意点位2:[0,90,0,-100,0,0,0],如下图所示:
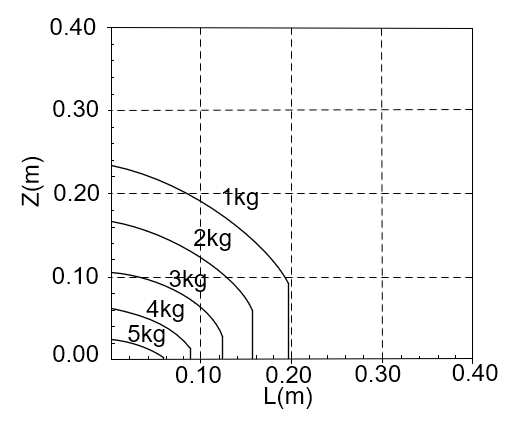
负载曲线图
下图表示 RX75S 机械臂末端负载曲线图。其中L是末端负载的质心相对于末端法兰平面的径向距离,Z是相对于末端法兰平面的法向距离。